로봇 시뮬레이터는 실행 전 점검에서 로봇 동작의 무엇을 미리 계산하는가
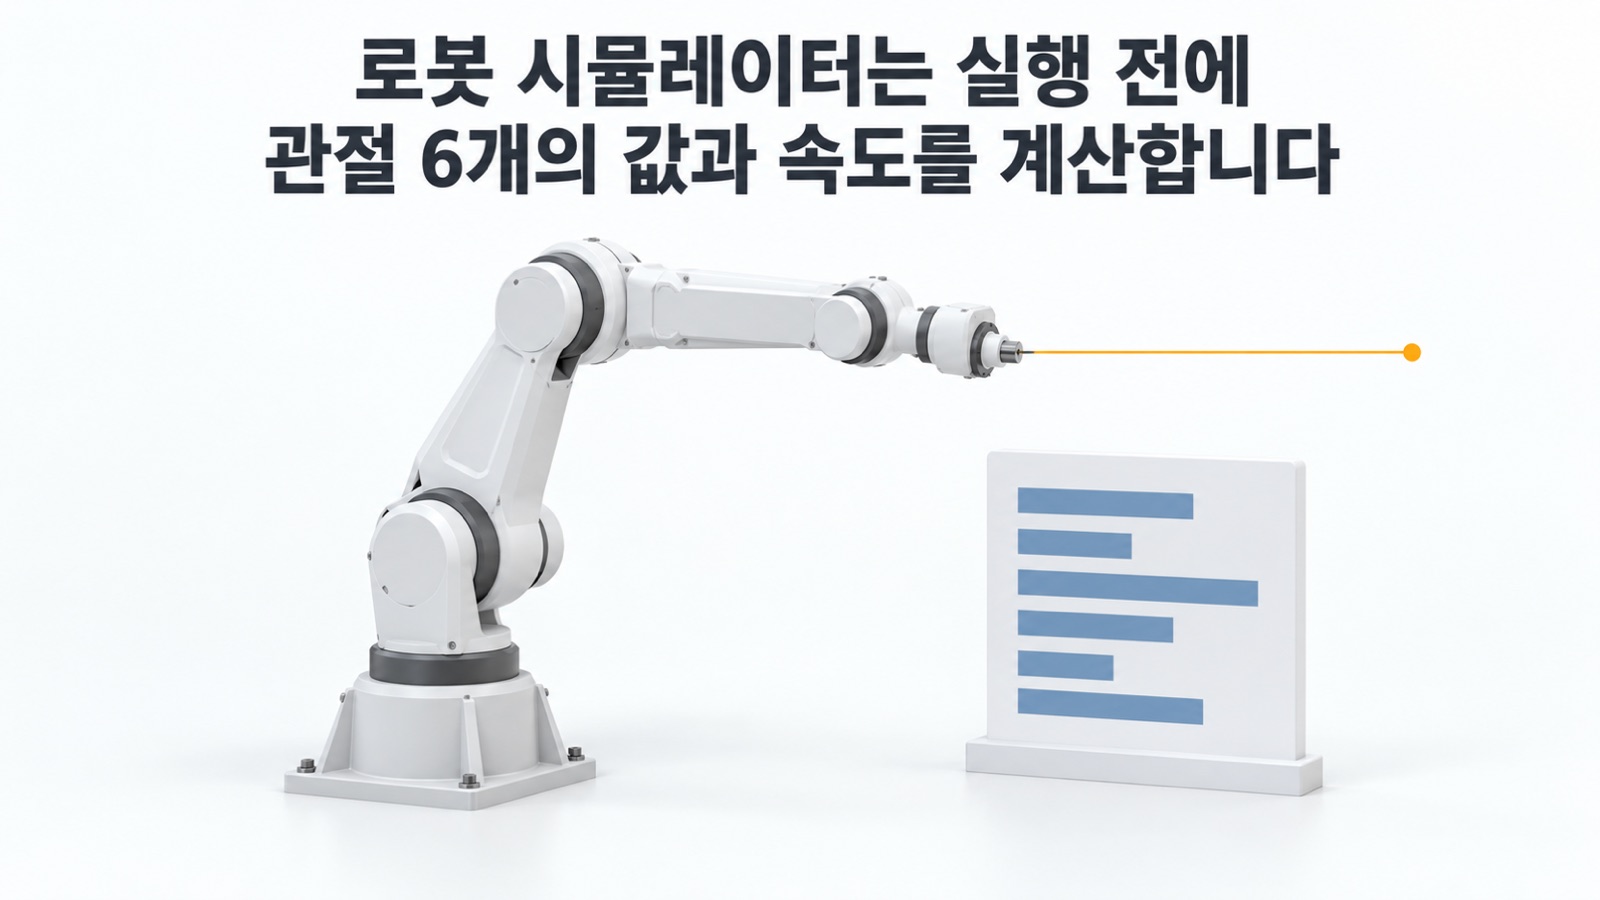
로봇 시뮬레이터가 실행 전 점검에서 미리 계산하는 것은 공구 끝이 지나가는 선이 아닙니다. 시뮬레이터는 그 선을 따라갈 때 관절 6개가 시각마다 어떤 값과 어떤 속도를 내는지를 계산합니다. 화면에서 공구 끝이 목표점에 닿는 것만 보고 실행하면, 관절이 교시한 값과 다른 자세로 끝나는 동작이나 한 관절이 속도 한계를 몇…
이 태그가 붙은 글 · 모두 2편
로봇 시뮬레이터가 실행 전 점검에서 미리 계산하는 것은 공구 끝이 지나가는 선이 아닙니다. 시뮬레이터는 그 선을 따라갈 때 관절 6개가 시각마다 어떤 값과 어떤 속도를 내는지를 계산합니다. 화면에서 공구 끝이 목표점에 닿는 것만 보고 실행하면, 관절이 교시한 값과 다른 자세로 끝나는 동작이나 한 관절이 속도 한계를 몇…
공장 라인을 컴퓨터 안에서 미리 돌려 보는 도구를 만들고 있습니다. 로봇 팔이 교시된 경로로 움직일 때 옆 설비와 부딪히는지 재는 기능을 먼저 만들었는데, 그 기능이 생기자마자 다음 요청이 따라왔습니다. 부딪힌다고 알려만 주지 말고, 피해 가는 경로도 만들어 달라는 요청입니다.