목차
웨이스는 AI를 설비에 연결할 때 AI와 설비 사이에 AI가 바꿀 수 없는 판정을 둡니다. 정지와 인터록처럼 밀리초 단위로 반복되는 제어와 안전 회로는 PLC와 설비 제어기에 그대로 두고, VEXPLOR가 판정하는 것은 AI가 설비에 내리는 작업 명령입니다. 11월 16일 공개된 로봇 논문 ForceHarness는 로봇팔에서 같은 배치로 성공률을 3.3%에서 90%로 올렸습니다.
제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 이 논문을 공장 기준으로 다시 읽은 이유도 그 배치에 있습니다. 싱가포르국립대 연구진은 AI 모델을 다시 학습시키지 않고, 모델 아래에 힘 제어 단계와 모델이 바꿀 수 없는 한계를 둬서 힘 센서 없는 로봇팔의 성공률을 3.3%에서 90%로 올렸습니다. AI는 무엇을 할지 정하고, 빠른 일과 한계는 AI 아래에 두는 배치입니다. 웨이스가 공장에서 AI와 설비 사이에 선을 긋는 곳도 같습니다. 이 글은 그 배치를 웨이스의 공장 기준으로 옮겨 적고, 아직 하지 못한 것까지 정리했습니다.
로봇 논문 ForceHarness와 웨이스는 AI와 설비 사이의 같은 곳에 선을 긋습니다
ForceHarness는 AI 모델과 로봇 사이에 3단계와 고정 한계를 둡니다. 같은 구조를 공장에 놓으면 다음과 같습니다.
ForceHarness | 공장에서 맡는 곳 | 웨이스의 지금 |
|---|---|---|
① 힘 측정·보정 | 설비 값 수집 | AAS Studio 공개 |
② 스스로 멈추는 동작 | PLC·설비 제어기 | 그대로 둠 |
③ 물리량 번역 | 상태·사건 판정 | AAS Studio 공개 |
모델이 못 바꾸는 한계 | 실행 전 가상 공장 판정 | 시연 환경 |
문제가 같으니 구조도 같습니다. 접촉과 설비 동작은 밀리초 단위로 바뀌는데 AI의 판단은 그보다 느립니다. 또 AI는 센서와 PLC가 쏟아 내는 원시 값을 그대로 받아서는 판단 근거로 쓰지 못합니다. ForceHarness가 로봇팔에서 푼 두 문제를 공장은 설비마다 안고 있습니다.
빠른 순환은 PLC와 설비 제어기가 그대로 맡고, VEXPLOR는 AI가 내리는 작업 명령만 봅니다
ForceHarness에서 힘을 맞추며 움직이다 사건이 생기면 멈추는 일은 모델이 아니라 동작이 합니다. 공장에서 그 일을 하는 것은 PLC와 설비 제어기입니다. 웨이스는 이 순환을 AI 쪽으로 가져오지 않습니다.
VEXPLOR가 보는 것은 자동 운전 중에 AI나 상위 시스템이 설비에 내리는 작업 명령입니다. 그래서 명령을 판정하는 데 걸리는 시간도 서보 제어 주기가 아니라 작업 명령이 오가는 주기, 곧 PLC 스캔과 비교합니다. 밀리초 단위의 동작 제어는 지금처럼 PLC와 제어기에 있고, AI가 정하는 것은 그보다 위의 일입니다.
설비의 안전 회로도 그대로 둡니다. 비상 정지, 안전 PLC, 안전 릴레이, 로봇 안전 감시는 웨이스가 대신하지 않습니다. 가상 공장 판정을 통과했다는 것은 그 명령이 공장의 공정·물리 규칙과 맞는다는 뜻이지, 안전을 보증한다는 뜻이 아닙니다. 위험성 평가와 안전 책임은 설비를 운영하는 쪽과 시스템 통합사에 있습니다.
설비 신호는 원시 값이 아니라 상태와 사건으로 바꿔서 운영 시스템에 넘깁니다
ForceHarness는 힘 기록 수백 개를 질량, 깊이, 마찰 같은 값 몇 개로 바꾸고 값마다 오차와 경고 표시를 붙여 모델에게 돌려줬습니다. 작은 모델일수록 원시 숫자보다 이 값을 받았을 때 더 정확하게 판단했습니다.
웨이스가 오픈소스로 공개한 VEXPLOR AAS Studio(Apache-2.0)가 공장에서 이 일을 맡습니다.
값을 모읍니다 — OPC UA, Modbus TCP, MQTT로 설비 값을 받고, 값마다 받는 중인지, 끊겼는지, 값이 없는지를 함께 표시합니다.
상태와 사건으로 바꿉니다 — 설비별 가동·정지·알람 상태를 보여 주고, 가동 상태, 알람, 계수기, 한계값 같은 판정 규칙으로 사건을 만들어 MES, ERP, 설비 보전 시스템에 넘깁니다.
설비에 명령하지 않습니다 — 이 단계는 읽고 내보내기만 합니다. 설비에 값을 쓰는 일은 하지 않습니다.
바뀐 값만 보내는 것도 같은 생각에서 나왔습니다. ForceHarness가 절대값 대신 같은 작업 안의 변화로 알려 줬듯이, 받는 쪽에 필요한 것은 모든 숫자가 아니라 달라진 값입니다.
웨이스 시험 환경 | 모든 값 | 바뀐 값·압축 |
|---|---|---|
태그 6개·1초·5분 전송 | 283KB | 88KB |
1,000태그·1초·1시간 저장 | 1,099MB | 50MB |
저장 압축은 TimescaleDB 기능을 쓴 값입니다.
AI가 짠 래더는 설비에 가기 전에 AI가 바꿀 수 없는 3단계 판정을 거쳤습니다
ForceHarness의 고정 한계는 모델이 어떤 호출을 하든 힘, 속도, 작업 범위를 넘지 못하게 합니다. 웨이스는 같은 위치에 실행 전 판정을 둡니다. AI가 만든 PLC 로직이나 명령은 설비로 가기 전에 정적 검사, 입력 강제 시험, 가상 공장 실행을 차례로 거칩니다.
10월 2일 공개한 기술 보고서 TR-2026-04에서는 Claude Code, Codex CLI, 로컬 공개 모델(Qwen3-Coder-Next) 3가지에게 사양서와 과제 파일을 주고 래더를 짜게 한 146건을 이 3단계로 판정했습니다.
판정 단계 | 보는 것 | 결과 |
|---|---|---|
① 정적 검사 | 컴파일·구조 | 146건 중 110건 통과 |
② 입력 강제 시험 | 입력별 출력 | ①② 통과 109건 |
③ 가상 공장 실행 | 설비 동작 | 본 지표 54건 중 실패 0건 |
첫 단계에서 걸린 36건은 마지막 가상 공장 실행으로 넘어가지 않았습니다. 만든 AI별로는 Claude Code 12건, Codex CLI 6건, 로컬 공개 모델 18건이었습니다. 로컬 공개 모델의 18건 가운데 15건은 시험 환경 결함으로 요청이 밀려 40분 안에 답을 내지 못한 것이어서, 이 줄은 모델의 능력을 측정한 값이 아닙니다. 생성기를 비교하려던 실험도 아니어서 이 숫자는 순위가 아닙니다.
눈여겨볼 대목은 Claude Code와 Codex CLI에서 정적 검사에 걸린 18건이 입력 강제 시험은 모두 통과했다는 것입니다. 컴파일된 래더는 비교를 위해 정적 검사 결과와 관계없이 입력 강제 시험에 넣었습니다. 정적 검사는 한 출력 태그를 코일 두 곳에서 쓰는지, 사양서의 입출력 이름·주소·타입과 맞는지, 입력 태그에 값을 쓰는지 같은 규칙을 봅니다. 입력을 넣고 출력을 비교하는 시험만 있었다면 이 18건은 통과로 기록됐을 것입니다. AI가 답을 맞히는 시험과 AI가 지켜야 할 규칙을 보는 판정은 서로 다른 것을 잡습니다.
그다음 숫자도 같은 조건으로 읽어야 합니다. 마지막 단계의 본 지표 54건은 정답 래더의 주석 문자열과 겹쳐 사전 등록한 규칙대로 무효 처리한 55건을 뺀 값입니다. 유출이 있었는지는 가려지지 않았고, 이 규칙은 결과를 본 뒤에 적용했습니다. 규칙을 적용하지 않은 109건에서도 ③ 실패는 없었습니다. 이 판정을 AI가 바꿀 수 없게 한 방법은 두 가지였습니다. 래더를 짜는 AI는 샌드박스 안에서만 일하게 해 정답 래더와 판정 기준을 읽지도 고치지도 못하게 막았고, 시작 전에 Claude Code와 Codex에게 정답 래더를 읽게 시켜 둘 다 거부되는 것을 확인했습니다. 그리고 「①②를 통과한 래더의 10% 이상이 ③에서 실패하고, 그 실패의 절반 이상은 시간·물리 가정 때문」이라는 예측과 판정 기준을 담은 사전 등록 문서의 해시를 첫 생성 전에 공개 저장소에 올렸습니다. 관측 결과 그 예측은 틀렸고, 틀린 결과도 그대로 공개했습니다.
이 0은 판정기가 보는 범위 안의 0입니다. 시험 환경 결함으로 판정하지 못한 답안을 모두 ③ 실패로 치는 최악의 경우는 11.5%로 예측 선을 넘고, 결과를 본 뒤 정한 상한 규칙으로 쳐도 최대 8.5%입니다. 그래서 이 실행만으로는 결함이 판정을 바꾸지 않았다고 말할 수 없습니다. 실험 설계와 결과는 예측이 틀린 과정을 적은 글과 보고서에 있습니다.
웨이스는 아직 실물 PLC와 실물 로봇에서 이 판정을 보여 주지 못했습니다
ForceHarness에 설득력이 있는 것은 실물 로봇팔에서 60번을 시험했기 때문입니다. 웨이스의 판정은 아직 그 단계에 있지 않습니다.
가상 공장의 물리값은 가정값입니다 — TR-2026-04의 실물 PLC 비교는 0건입니다.
명령을 막는 기능은 시연 환경에서만 동작합니다 — 현장 설비에서 이 판정이 돈 기록은 아직 0건입니다.
실물 로봇에 판정을 거친 명령을 내린 적이 없습니다 — 실물 로봇 팔 연동도 0건입니다.
다음은 가상 공장, 가상 컨트롤러, 실물 PLC, 실물 로봇의 4단계로 증거를 쌓는 일입니다. 각 단계의 결과는 공개할 수준이 되면 같은 방식으로 기준을 먼저 고정하고 적겠습니다.
AI를 설비에 연결하려는 공장이 업체에게 물어볼 3가지
ForceHarness와 웨이스의 판정 구조에서 공통으로 나오는 질문은 3가지입니다. AI를 설비에 연결하자는 제안을 받았다면 기능 목록보다 먼저 이것을 물어보면 됩니다.
AI의 명령이 설비에 닿기 전에 무엇이 판정하는가 — 판정이 없다면 AI의 판단이 그대로 설비 동작이 됩니다.
그 판정을 AI가 바꿀 수 있는가 — AI가 판정 기준을 읽거나 고칠 수 있으면 AI가 통과하도록 답이나 기준을 맞출 수 있습니다.
빠른 순환과 안전 회로는 그대로인가 — 정지와 인터록처럼 밀리초 단위로 도는 일을 AI의 판단 주기에 맡기지 않는지, 안전 회로를 그대로 두는지 확인합니다.
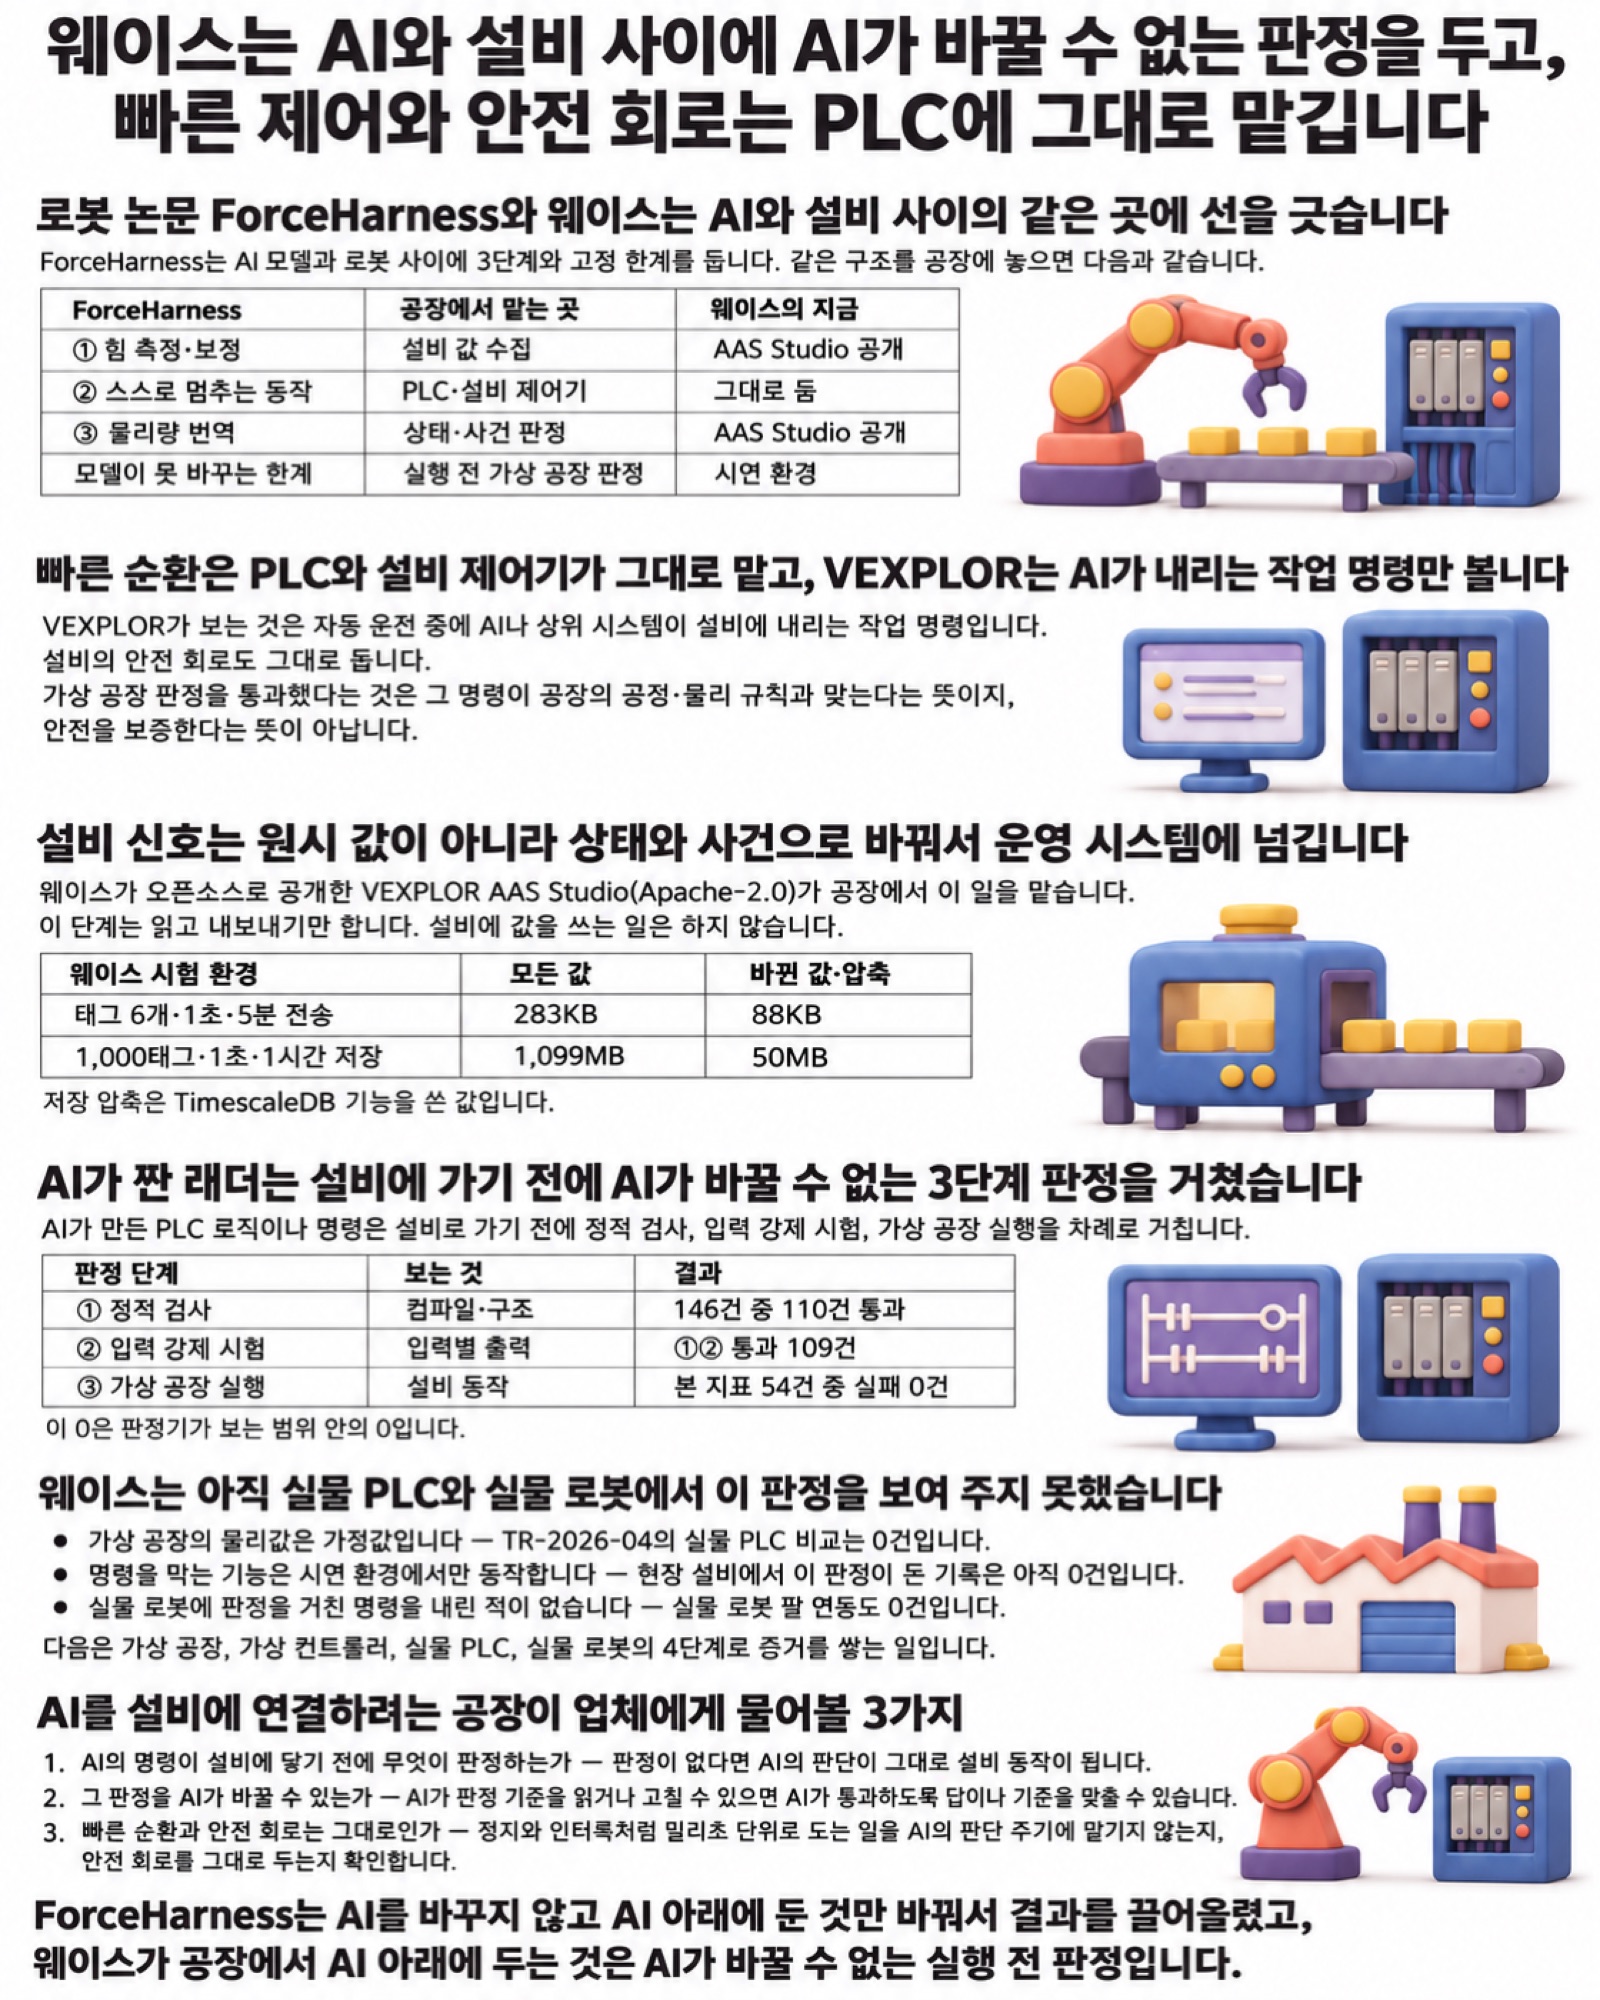
ForceHarness는 AI를 바꾸지 않고 AI 아래에 둔 것만 바꿔서 결과를 끌어올렸고, 웨이스가 공장에서 AI 아래에 두는 것은 AI가 바꿀 수 없는 실행 전 판정입니다.
WACE(웨이스)는 공장 운영의 두뇌인 제조 AI VEXPLOR를 만드는 회사다.
함께 읽어보세요
이 글이 도움이 되셨다면 공유해 주세요
태그
작성자
새 글이 올라오면 메일로 알려드립니다
제조 현장에서 확인한 것들을 기록합니다. 새 글이 올라오면 보내 드리고, 언제든 해지할 수 있습니다.
우리 공장은 지금 어느 단계일까요?
제조 AI 성숙도 자가진단 — 회사 정보 없이 10문항이면 됩니다.
웨이스는 이 문제를 제조 AI 운영체제 VEXPLOR로 풀고 있습니다
스마트공장은 있는데 AI 성과가 나오지 않을 때 무엇부터 보는지, 진단 기간과 끝나면 받는 것을 정리해 두었습니다.