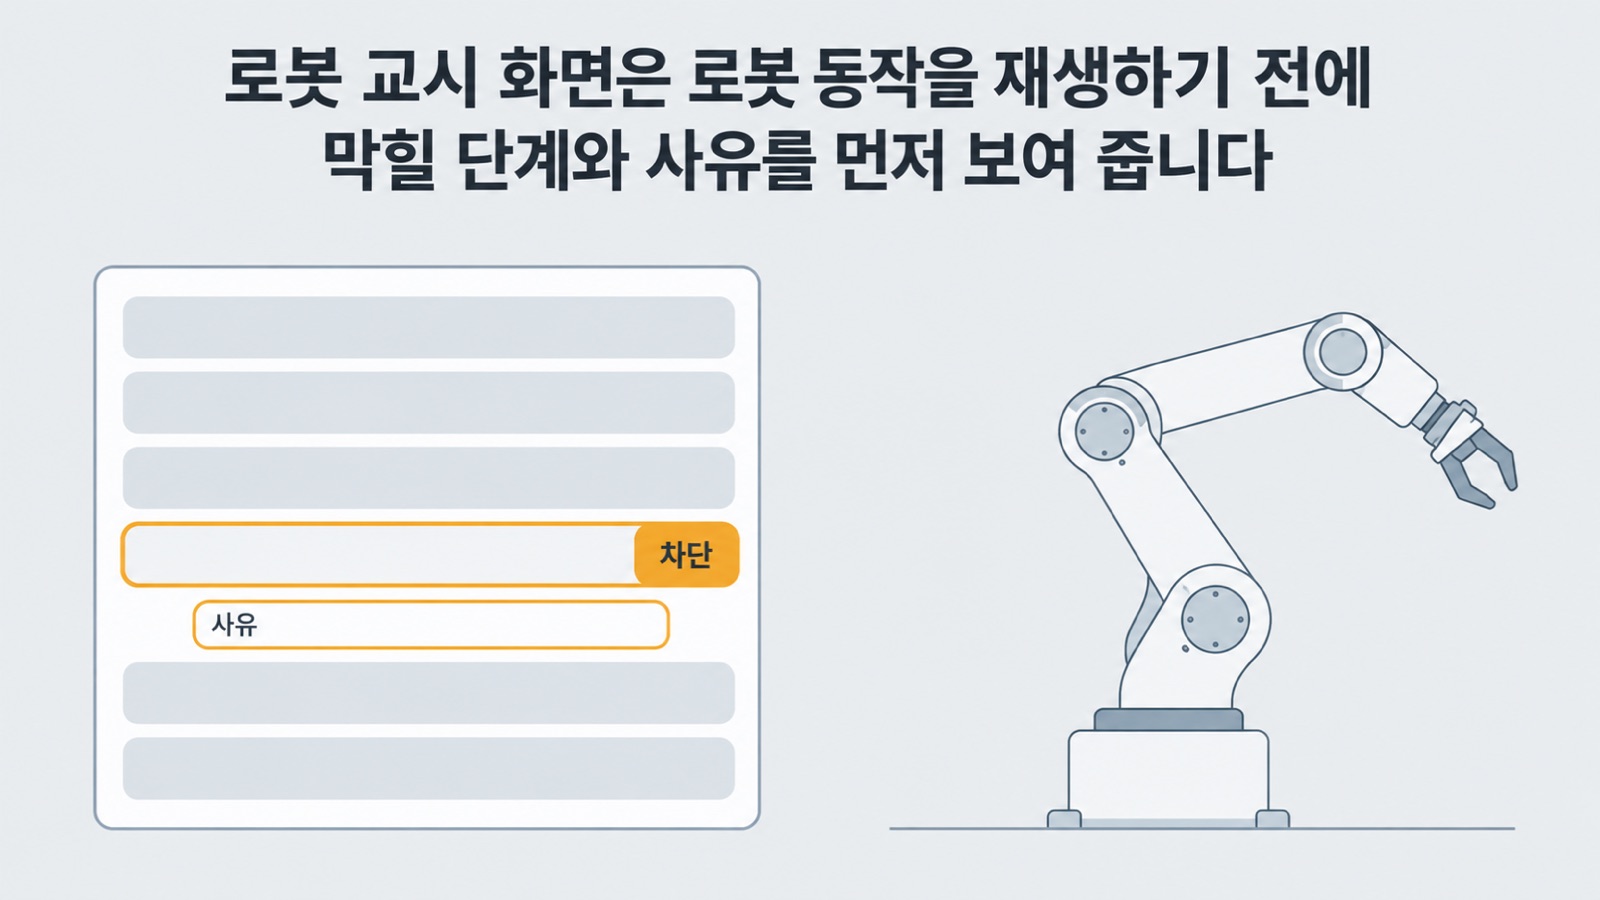
VEXPLOR Vision 2의 로봇 교시 화면은 로봇 동작을 재생하기 전에 막힐 단계와 사유를 먼저 보여 줍니다
산업용 6관절 로봇 12종에 직선 이동을 20개씩, 모두 240건 계획했더니 정상은 114건이었습니다. 60건에는 경고가 붙었고 66건은 차단됐습니다. 웨이스가 개발 중인 로봇 교시 화면의 계획 · 점검 계산으로 자체 시험한 값이고, 실물 로봇이 아니라 시뮬레이션에서 나온 결과입니다.
이 태그가 붙은 글 · 모두 11편
산업용 6관절 로봇 12종에 직선 이동을 20개씩, 모두 240건 계획했더니 정상은 114건이었습니다. 60건에는 경고가 붙었고 66건은 차단됐습니다. 웨이스가 개발 중인 로봇 교시 화면의 계획 · 점검 계산으로 자체 시험한 값이고, 실물 로봇이 아니라 시뮬레이션에서 나온 결과입니다.
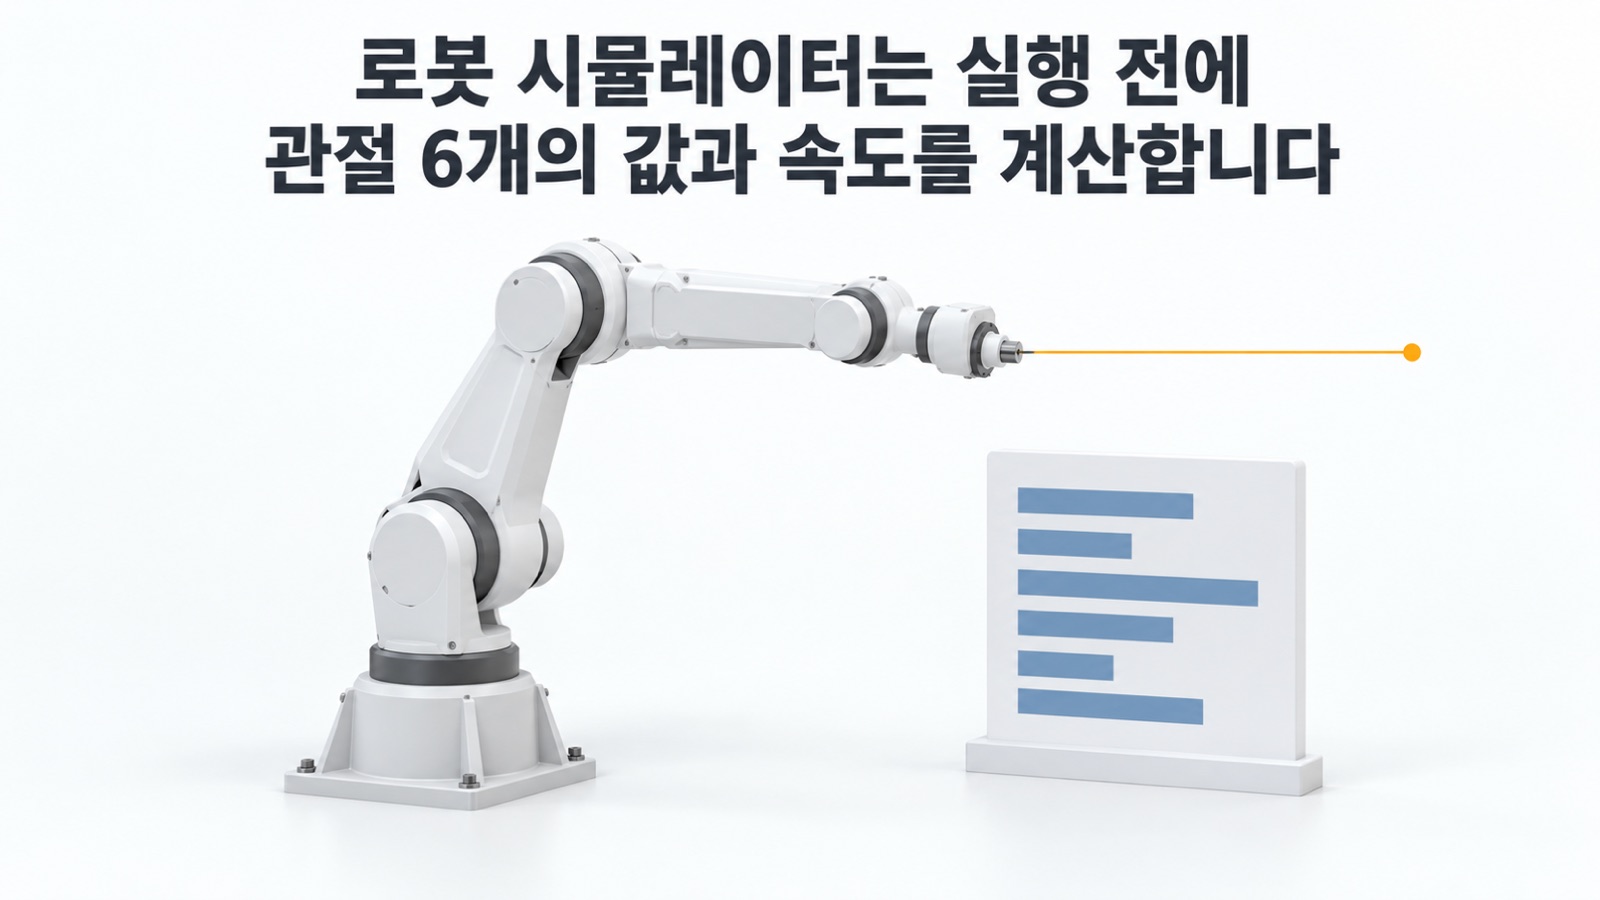
로봇 시뮬레이터가 실행 전 점검에서 미리 계산하는 것은 공구 끝이 지나가는 선이 아닙니다. 시뮬레이터는 그 선을 따라갈 때 관절 6개가 시각마다 어떤 값과 어떤 속도를 내는지를 계산합니다. 화면에서 공구 끝이 목표점에 닿는 것만 보고 실행하면, 관절이 교시한 값과 다른 자세로 끝나는 동작이나 한 관절이 속도 한계를 몇…
가상 시운전에서 PLC 프로그램이 합격했다고 해서 실제 라인에서도 같은 시점에 같은 동작을 한다는 보장은 없습니다. 합격·불합격 판정은 같아도 그 안에서 모터가 켜지는 시점이나 짧은 정지 신호의 처리가 달라질 수 있기 때문입니다. 이 차이는 PLC와 컴퓨터 속 공장을 연결한 방식에서 생깁니다.
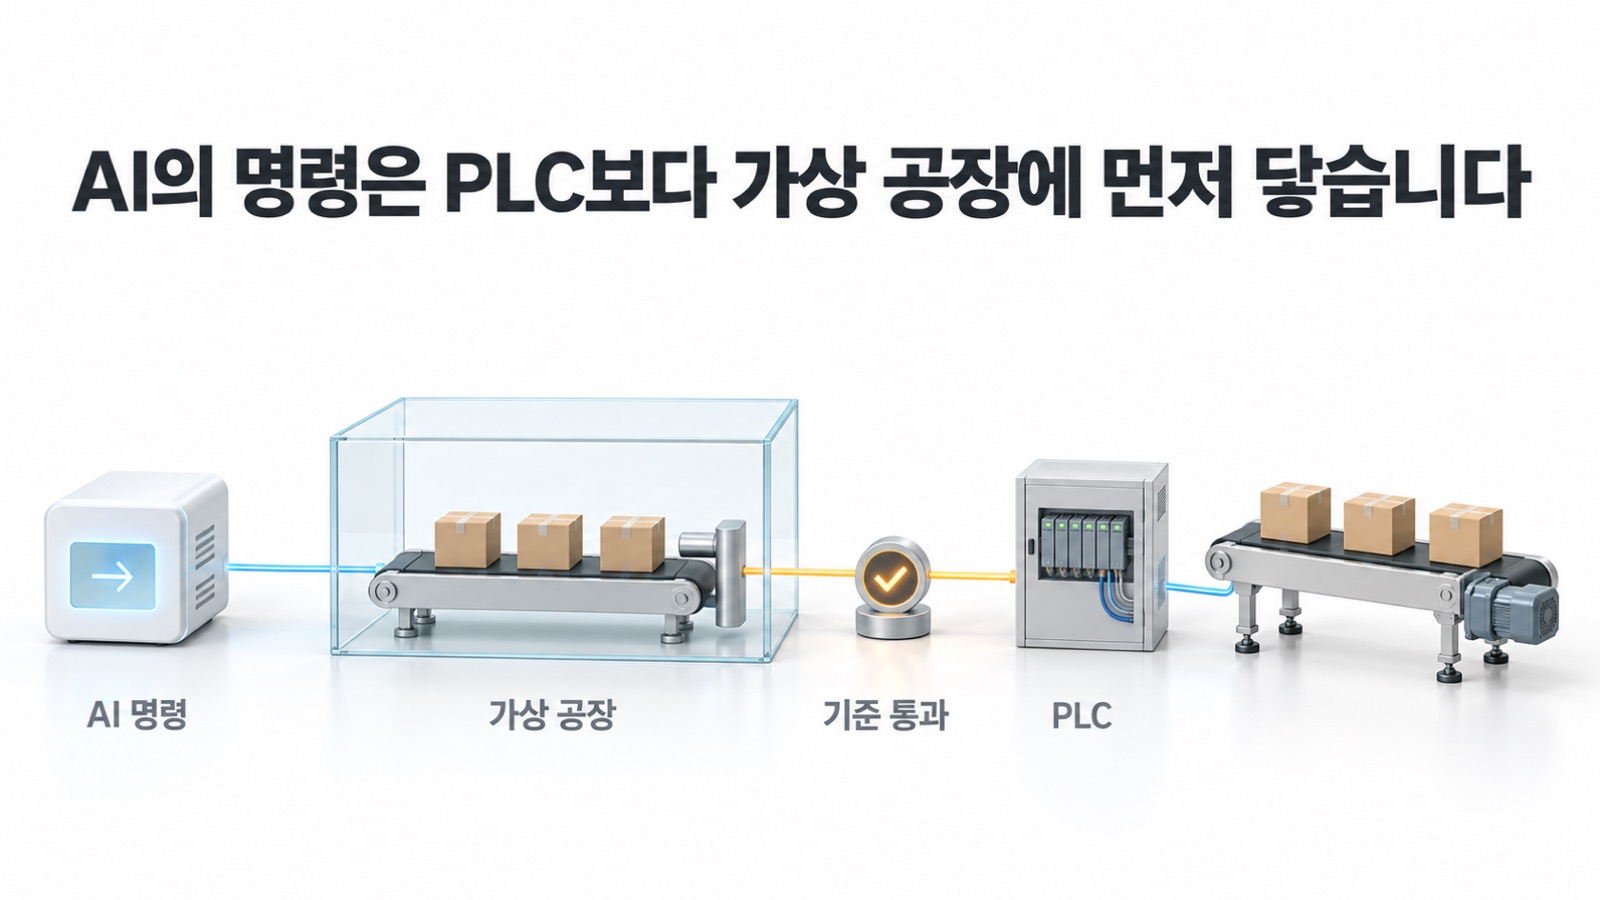
제조 AI 운영체제 VEXPLOR를 만드는 웨이스는 AI가 인지·판단·실행의 순환으로 운영하는 공장을 목표로 합니다. 이 순환의 마지막에서 AI의 판단은 PLC로 가는 명령이 됩니다. 웨이스는 이 명령이 실제 설비에 닿기 전에, 같은 래더와 같은 스캔으로 움직이는 가상 공장에서 먼저 실행해 보려 합니다.
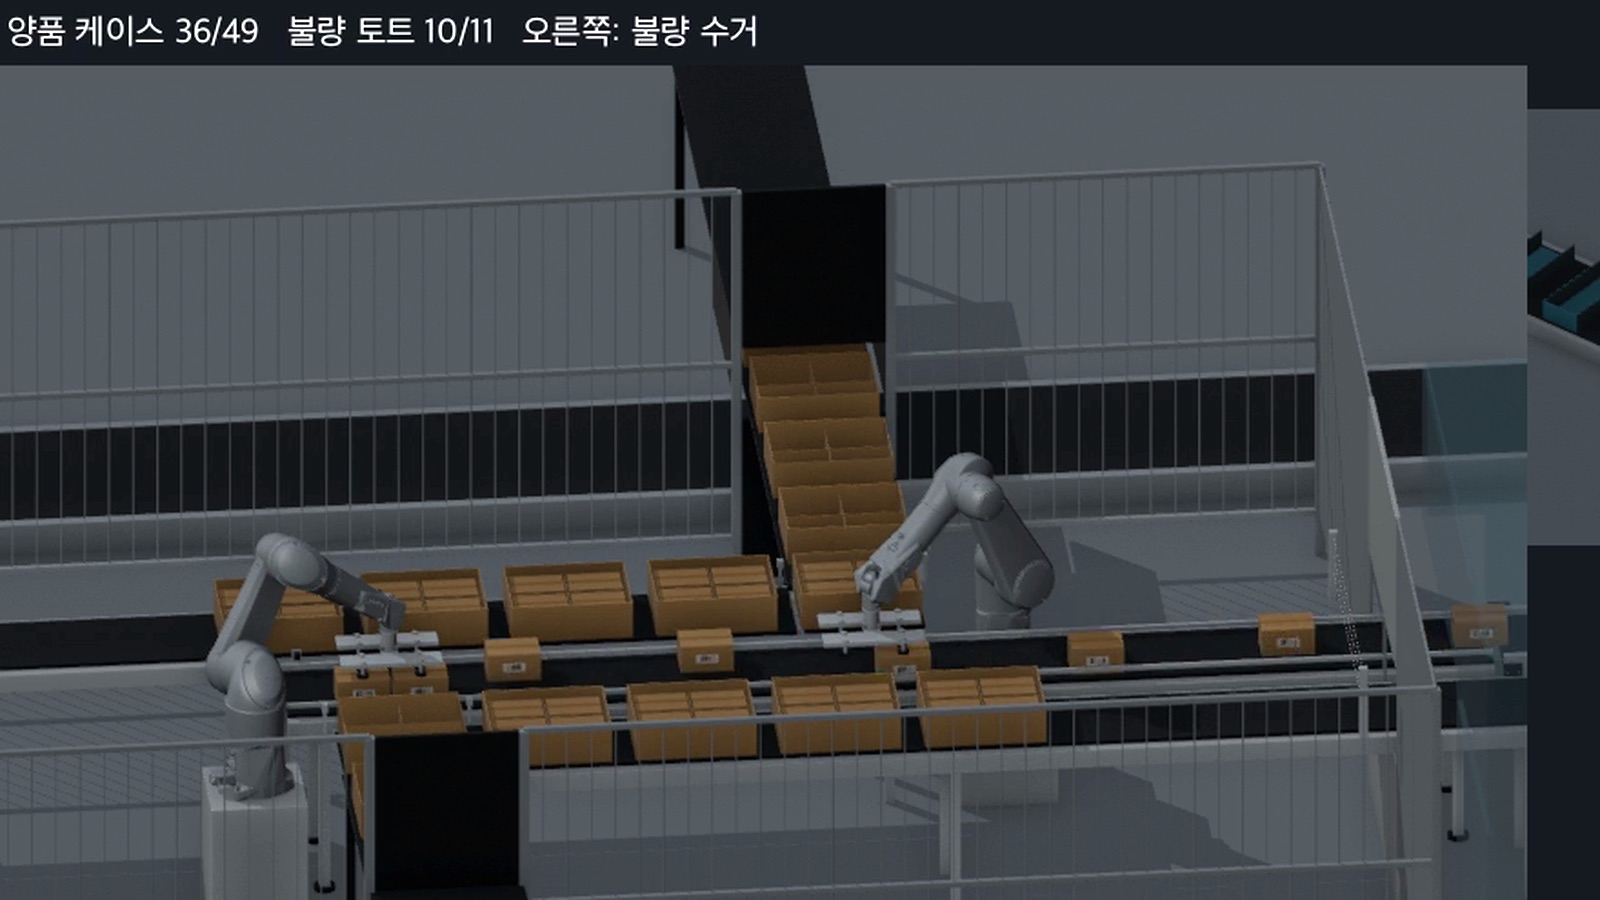
10 ms 스캔 6,000번, 상자 60개, 안전 사건 0건. 제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 PLC 래더와 3D 설비 모형을 같은 스캔으로 맞물려 움직이는 가상 공장에서 포장 셀을 60초 동안 한 번 실행한 결과입니다.
제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 가려는 곳은 스스로 판단하고 멈추지 않는 공장입니다. 한국은행 조사국 서동현·오삼일·윤종원 연구진이 2025년 5~6월 취업자 5,512명을 조사해 분석한 결과(BOK 이슈노트 제2026-12호, 2026년 6월)를 보면, 생성형 AI를 쓰는 사람은 주당 약…
제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 2026년 9월 21일 첫 기술보고서 TR-2026-01을 공개했습니다. 제목은 「Behavioral Equivalence Cannot See Dormant Logic」, 우리말로 옮기면 「동작 일치 검사는 잠자는 로직을 보지…
AI나 MES가 PLC에 직접 명령을 쓰는 공장에서는, 틀린 명령이 설비에 닿기 전에 한 번 막아 주는 장치가 필요합니다. 그 장치는 그 공장 PLC 프로그램을 그대로 옮겨 둔 검증용 프로그램에서 명령을 먼저 실행해 보고, 지켜야 할 조건이 깨지면 명령을 보내지 않습니다.
공장에 AI를 넣는 이야기는 대개 「무엇을 더 잘 판단하는가」로 흘러갑니다. 정확도가 몇 퍼센트인지, 어떤 모델을 쓰는지가 먼저 오갑니다. 그런데 제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 설비 제어까지 이야기가 닿은 자리에서 먼저 듣는 질문은 다릅니다. 「그 판단이 틀리면 무엇이 막습니까.」
공장 설비를 실제로 움직이는 것은 PLC라고 부르는 제어기입니다. 컨베이어를 언제 세우고 실린더를 언제 내릴지는 이 제어기 안의 프로그램이 정하고, 그 프로그램은 IEC 61131-3이라는 국제 표준이 정한 언어로 쓰입니다. 그중 현장에서 가장 많이 쓰이는 것이 전기 회로도처럼 생긴 래더 다이어그램입니다.
앞선 글에서 자율형공장·다크팩토리·무인공장 3가지 말을 갈라 두었습니다. 정의가 문서로 확정된 말은 자율형공장 하나뿐이고, 나머지 둘은 방향을 가리키는 말이지 합격을 판정하는 말이 아니라는 내용이었습니다.