목차
10 ms 스캔 6,000번, 상자 60개, 안전 사건 0건. 제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 PLC 래더와 3D 설비 모형을 같은 스캔으로 맞물려 움직이는 가상 공장에서 포장 셀을 60초 동안 한 번 실행한 결과입니다. 로봇 두 대가 양품 49개와 불량 11개를 나눠 담는 동안 래더와 3D 설비는 같은 스캔 번호를 따라 움직였습니다.
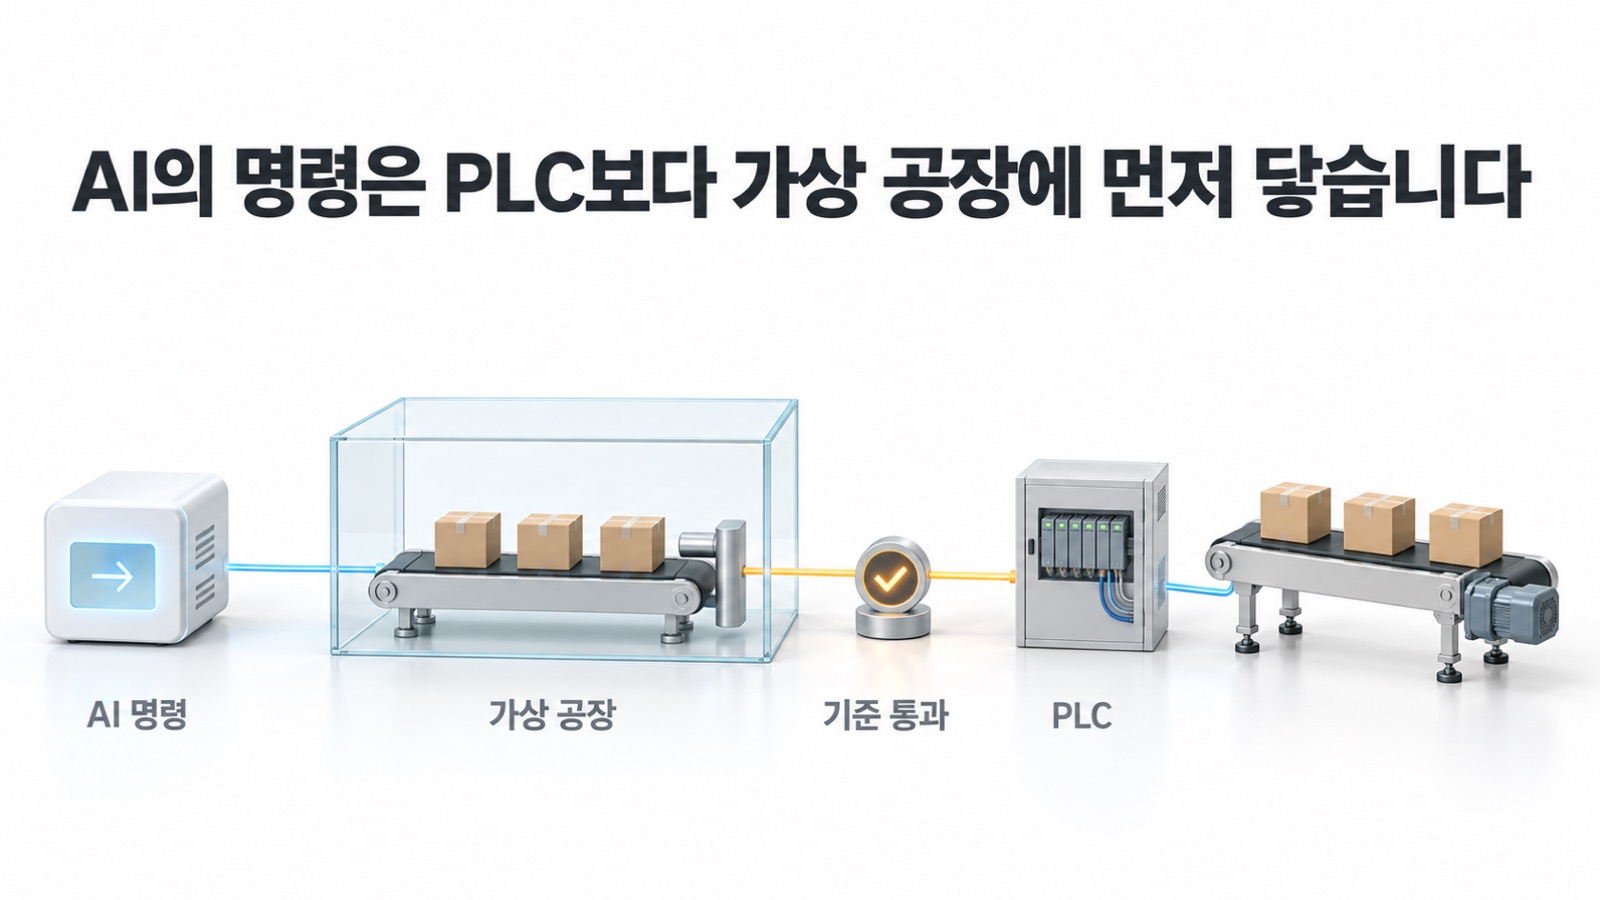
웨이스가 이 가상 공장을 만든 것은 AI가 공장을 제어하는 방식 때문입니다. AI의 판단은 결국 PLC를 거쳐 설비로 가는데, 그 판단이 설비에서 어떤 결과를 낳는지는 PLC 안의 래더와 만나 봐야 알 수 있습니다. 이 글에서는 AI의 명령과 PLC 사이에 가상 공장을 두는 구조와, 그 구조로 제어권을 한 단계씩 넘기는 방법을 정리합니다.
AI가 공장을 제어한다는 것은 PLC에 명령을 보낸다는 뜻입니다
공장에서 AI가 내리는 판단은 대부분 PLC로 가는 명령이 됩니다. 다음에 어느 제품을 만들지, 설비 설정값을 얼마로 바꿀지, 라인을 멈출지 다시 움직일지 같은 것들입니다. PLC는 그 명령을 래더 프로그램의 조건과 함께 처리합니다. 인터록이 걸려 있으면 명령이 실행되지 않고, 타이머가 남아 있으면 한 박자 늦게 실행되고, 다른 셀이 만재 상태면 상류가 멈춥니다.
그래서 AI의 명령이 옳아도 설비에서 나오는 결과는 다를 수 있습니다. 「속도를 올려라」는 명령이 맞는 판단이어도 하류 포장 셀이 따라오지 못하면 분류 셀이 만재로 멈춥니다. 봐야 할 것은 명령 하나가 맞았는지가 아니라, 그 명령이 래더와 설비를 거쳐 공장 전체에서 어떻게 움직이는지입니다.
판단과 실행 사이에 같은 스캔의 가상 공장을 둡니다
AI가 공장을 운영하는 순환은 보통 인지, 판단, 실행으로 나눕니다. 여기에 검증 단계를 하나 끼워 넣습니다.
인지 — 실제 공장의 센서·PLC 상태를 읽습니다.
판단 — AI가 다음 명령을 정합니다.
가상 실행 — 그 명령을 가상 공장의 같은 래더로 먼저 실행하고, 생산량·정지·안전 사건을 확인합니다.
실행 — 결과가 기준을 넘으면 실제 PLC로 명령을 보냅니다.
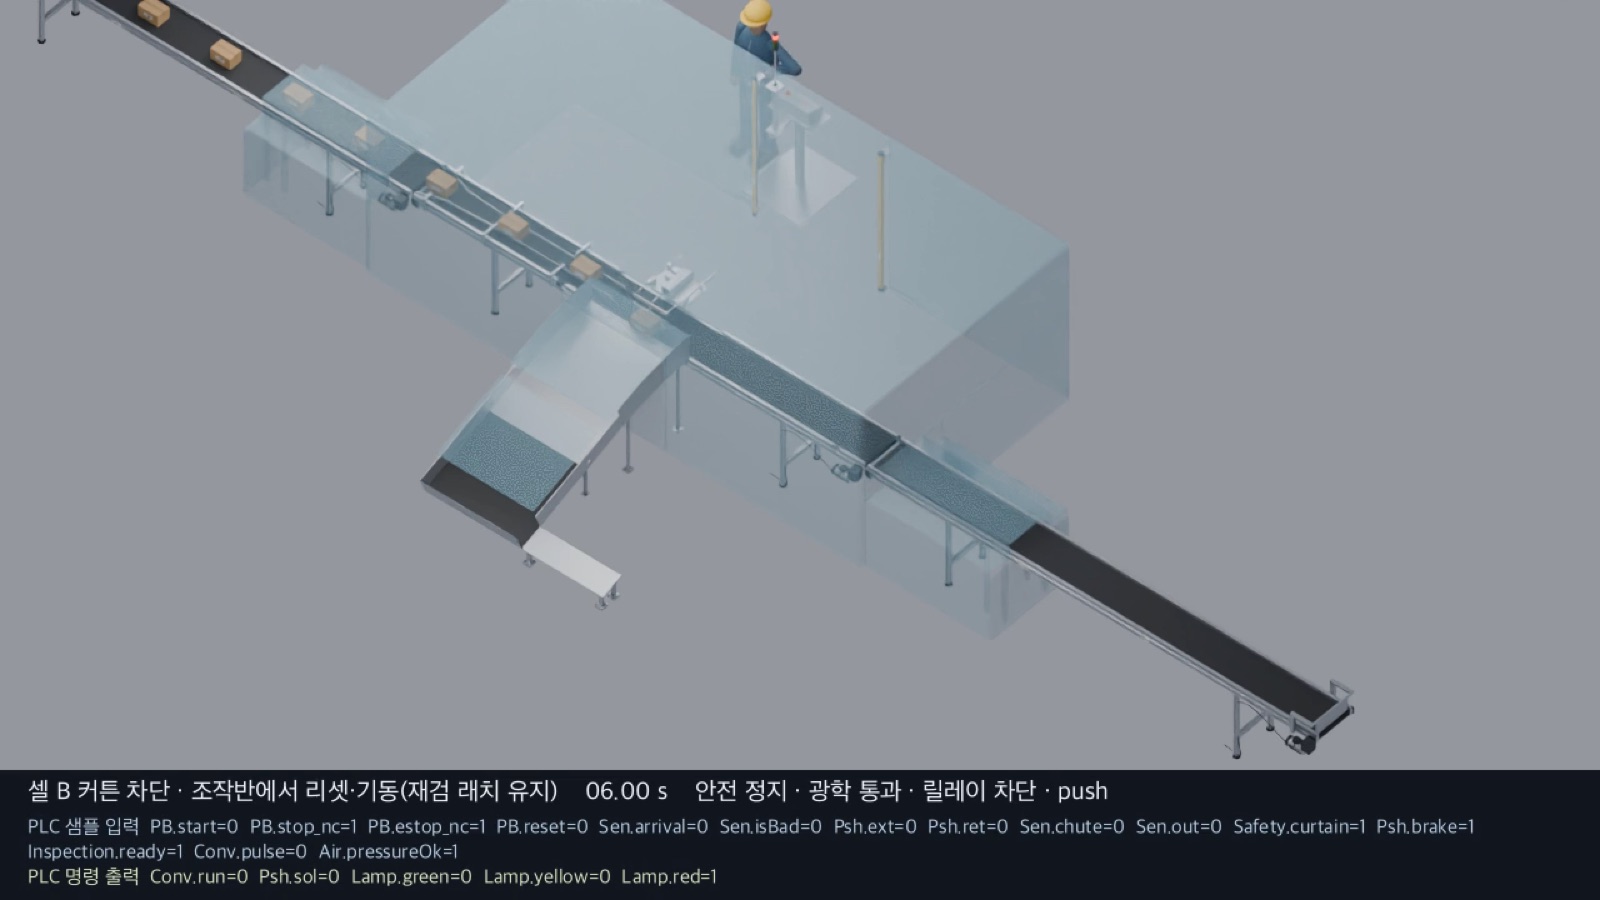
3번 단계가 제 역할을 하려면 가상 공장이 PLC와 같은 방식으로 움직여야 합니다. PLC는 입력을 읽고, 래더를 한 번 실행하고, 출력을 내보내는 스캔을 정해진 주기로 반복합니다. 가상 설비가 이 주기와 따로 움직이면 명령의 타이밍 문제를 잡지 못합니다. 영상에서 왼쪽 3D 설비와 오른쪽 래더 모니터가 같은 스캔 번호를 가리키는 것이 바로 이 조건입니다.
▶ 영상 보기(유튜브): 웨이스가 만든 PLC 시험 설비 — 래더와 3D 설비가 같은 10 ms 스캔으로 움직입니다
가상 공장이 검증 단계를 맡으려면 3가지 판정을 통과해야 합니다
판정 | 무엇을 보는가 | 한 시험 설비의 값 |
|---|---|---|
같은 결과 | 두 번 실행, 틱별 해시 비교 | 모든 틱 일치 |
틀린 로직 검출 | 일부러 틀린 래더 8종 | 시험 진행 중 |
안전 정지 독립 | 커튼 감지부터 정지까지 | 0.24초 |
같은 결과 — 같은 명령을 두 번 실행해 모든 스캔의 상태가 같아야 합니다. 결과가 흔들리면 AI 명령 때문에 달라졌는지 우연히 달라졌는지 구분할 수 없습니다.
틀린 로직 검출 — 맞는 명령이 통과하는 것보다 틀린 명령과 틀린 래더가 걸러지는 것이 더 중요합니다. 센서를 맞바꾼 래더, 커튼을 무시하는 래더처럼 일부러 틀리게 짠 경우를 넣었을 때 가상 공장이 실패를 내야 합니다. 틀린 것까지 통과시키는 가상 공장은 검증 단계 노릇을 하지 못합니다.
안전 정지 독립 — 작업자가 커튼 안으로 들어오면 AI의 명령과 상관없이 래더와 안전 회로가 설비를 멈춰야 합니다. 한 시험 설비에서는 147번째 틱에 감지하고 171번째 틱에 멈춰, 걸린 시간이 0.24초였습니다. 가정값으로 계산한 값이라 실제 설비의 정지 성능을 뜻하지는 않습니다. 정지 조건이 AI 밖에 있는지 확인하는 값입니다.
제어권은 가상 공장을 거치며 한 단계씩 넘깁니다
단계 | AI가 하는 일 | 가상 공장의 역할 |
|---|---|---|
섀도 모드 | 판단만 기록 | AI 판단과 실제 결과 비교 |
판단 지원 | 명령안 제시 | 사람 승인 전 결과 제시 |
범위 한정 자율 | 정한 범위 안 실행 | 모든 명령을 먼저 실행 |
섀도 모드에서는 AI가 판단만 하고 설비는 기존대로 움직입니다. 가상 공장은 AI의 판단대로 실행했다면 어떻게 됐을지를 보여 주고, 사람은 그 결과를 실제와 비교합니다. 판단 지원 단계에서는 AI가 명령안을 내고 사람이 승인해야 실행되는데, 가상 공장은 승인 전에 그 명령안의 결과를 먼저 보여 줍니다. 범위 한정 자율 단계에서도 AI의 모든 명령은 먼저 가상 공장을 거치고, 기준을 넘지 못한 명령은 PLC로 가지 않습니다.
가상 공장이 대신하지 못하는 것
무엇이 실제인가 | 지금 가상 공장 | 실제가 되려면 |
|---|---|---|
동작(물리·스캔) | 가정값으로 계산 | 실측 보정, 실물 PLC 대조 |
고장(빈도·조합) | 사람이 정한 목록 | 실제 공장 정지 이력 |
기록(잡음·누락) | 깨끗한 기록 | 실제 공장 알람 기록 |
웨이스가 만든 시험 설비의 부품 값에 붙은 출처 표기를 세면 가정이 10,603회, 실측이 0회이고, 실물 PLC와 대조한 결과도 아직 없습니다. 가상 공장이 실제 공장과 동떨어질수록 가상 실행 통과는 약한 증거가 됩니다. 그래서 가상 공장의 결과에는 늘 조건을 붙이고, 안전 판단은 가상 공장의 결과와 상관없이 PLC와 안전 회로에 둡니다.
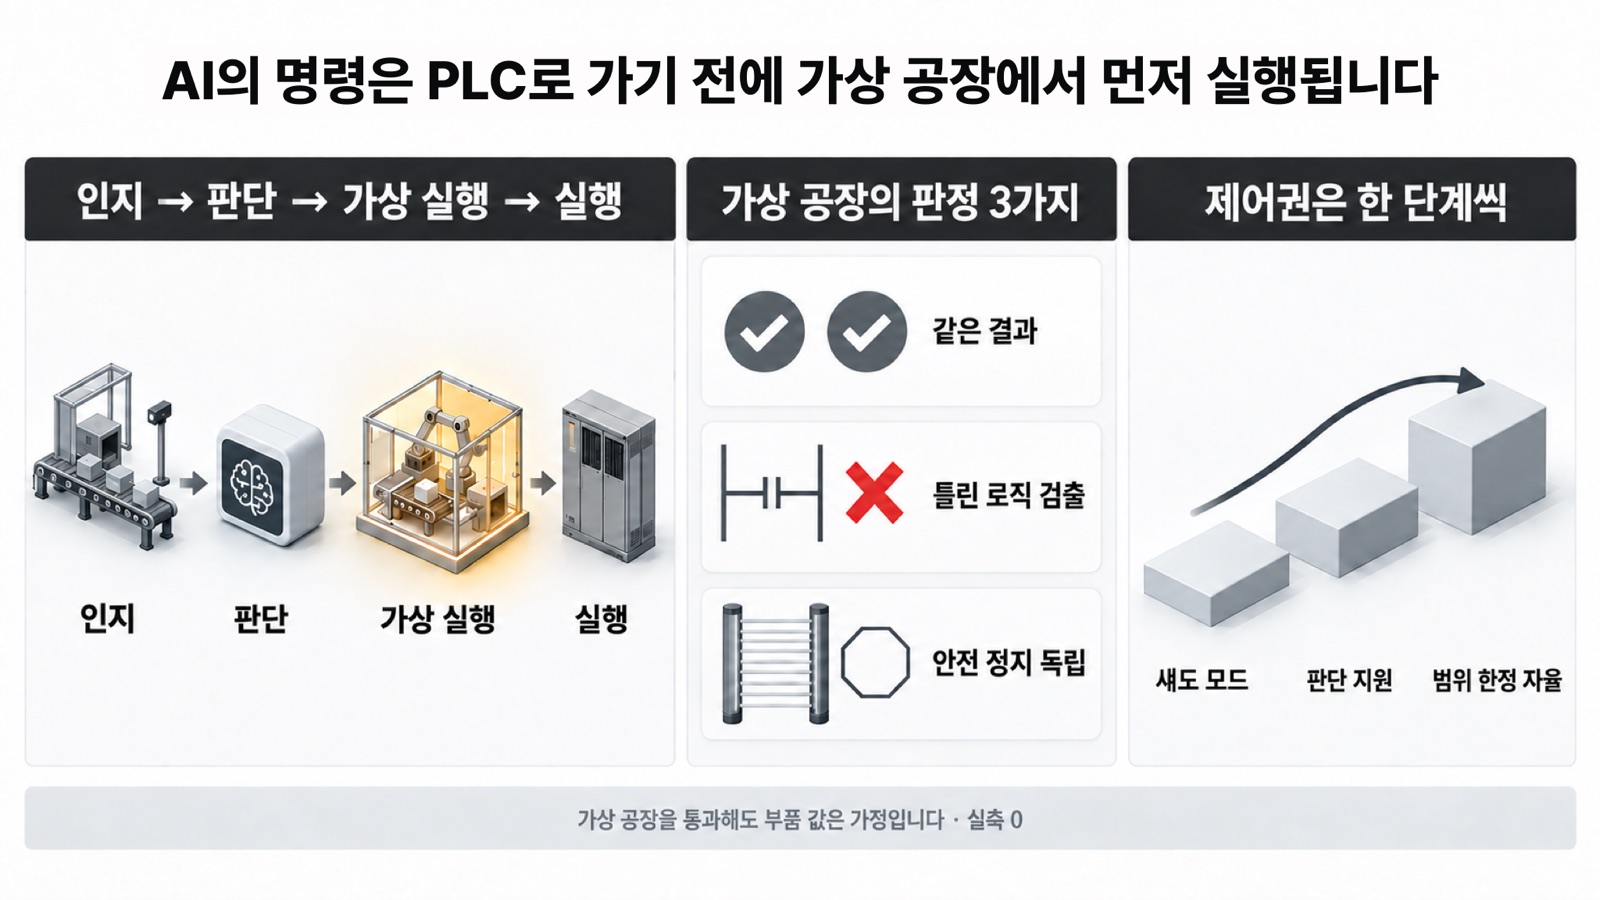
AI에게 공장 제어를 넘기는 속도는 AI의 성능보다는 AI의 명령을 먼저 실행해 볼 가상 공장이 실제 공장과 얼마나 같은지에 달려 있습니다.
WACE(웨이스)는 공장이 스스로 판단하고 멈추지 않게 하는 제조 AI 운영체제 VEXPLOR를 만드는 회사다.
함께 읽어보세요
이 글이 도움이 되셨다면 공유해 주세요
태그
작성자
새 글이 올라오면 메일로 알려드립니다
제조 현장에서 확인한 것들을 기록합니다. 새 글이 올라오면 보내 드리고, 언제든 해지할 수 있습니다.
우리 공장은 지금 어느 단계일까요?
제조 AI 성숙도 자가진단 — 회사 정보 없이 10문항이면 됩니다.
이 문제를 실제 현장에서 풀고 있습니다
인지·판단·실행을 한 라인에서 잇는 구축 방식을 정부과제 실증 기록과 함께 정리해 두었습니다.