목차
차체 조립품 하나의 설계 파일에서 용접점 약 1,500개를 읽어 공정 18개로 묶었습니다. 그동안 형상은 한 번도 열지 않았습니다. 설계자가 파일 안에 붙여 둔 이름만으로 대부분의 용접점에서 종류·겹수·붙는 부품을 알아냈고, 그 결과로 공정 순서 후보를 만들고 가상 라인에서 사이클 타임까지 확인했습니다.
제조 AI 운영체제 VEXPLOR를 만드는 웨이스가 이 시험에서 확인한 것은 하나입니다. 용접 순서와 공정 구성은 경험 많은 한 사람이 정해 넘겨주는 값이 아니라, 제약을 넣고 계산과 시뮬레이션으로 찾는 설계 변수라는 점입니다. 이 글은 그 과정을 순서대로 적은 기록입니다. 고객과 차종을 알 수 있는 이름·번호는 모두 지웠고, 수치는 반올림했습니다.
설계 파일에는 형상보다 먼저 읽을 수 있는 정보가 있습니다
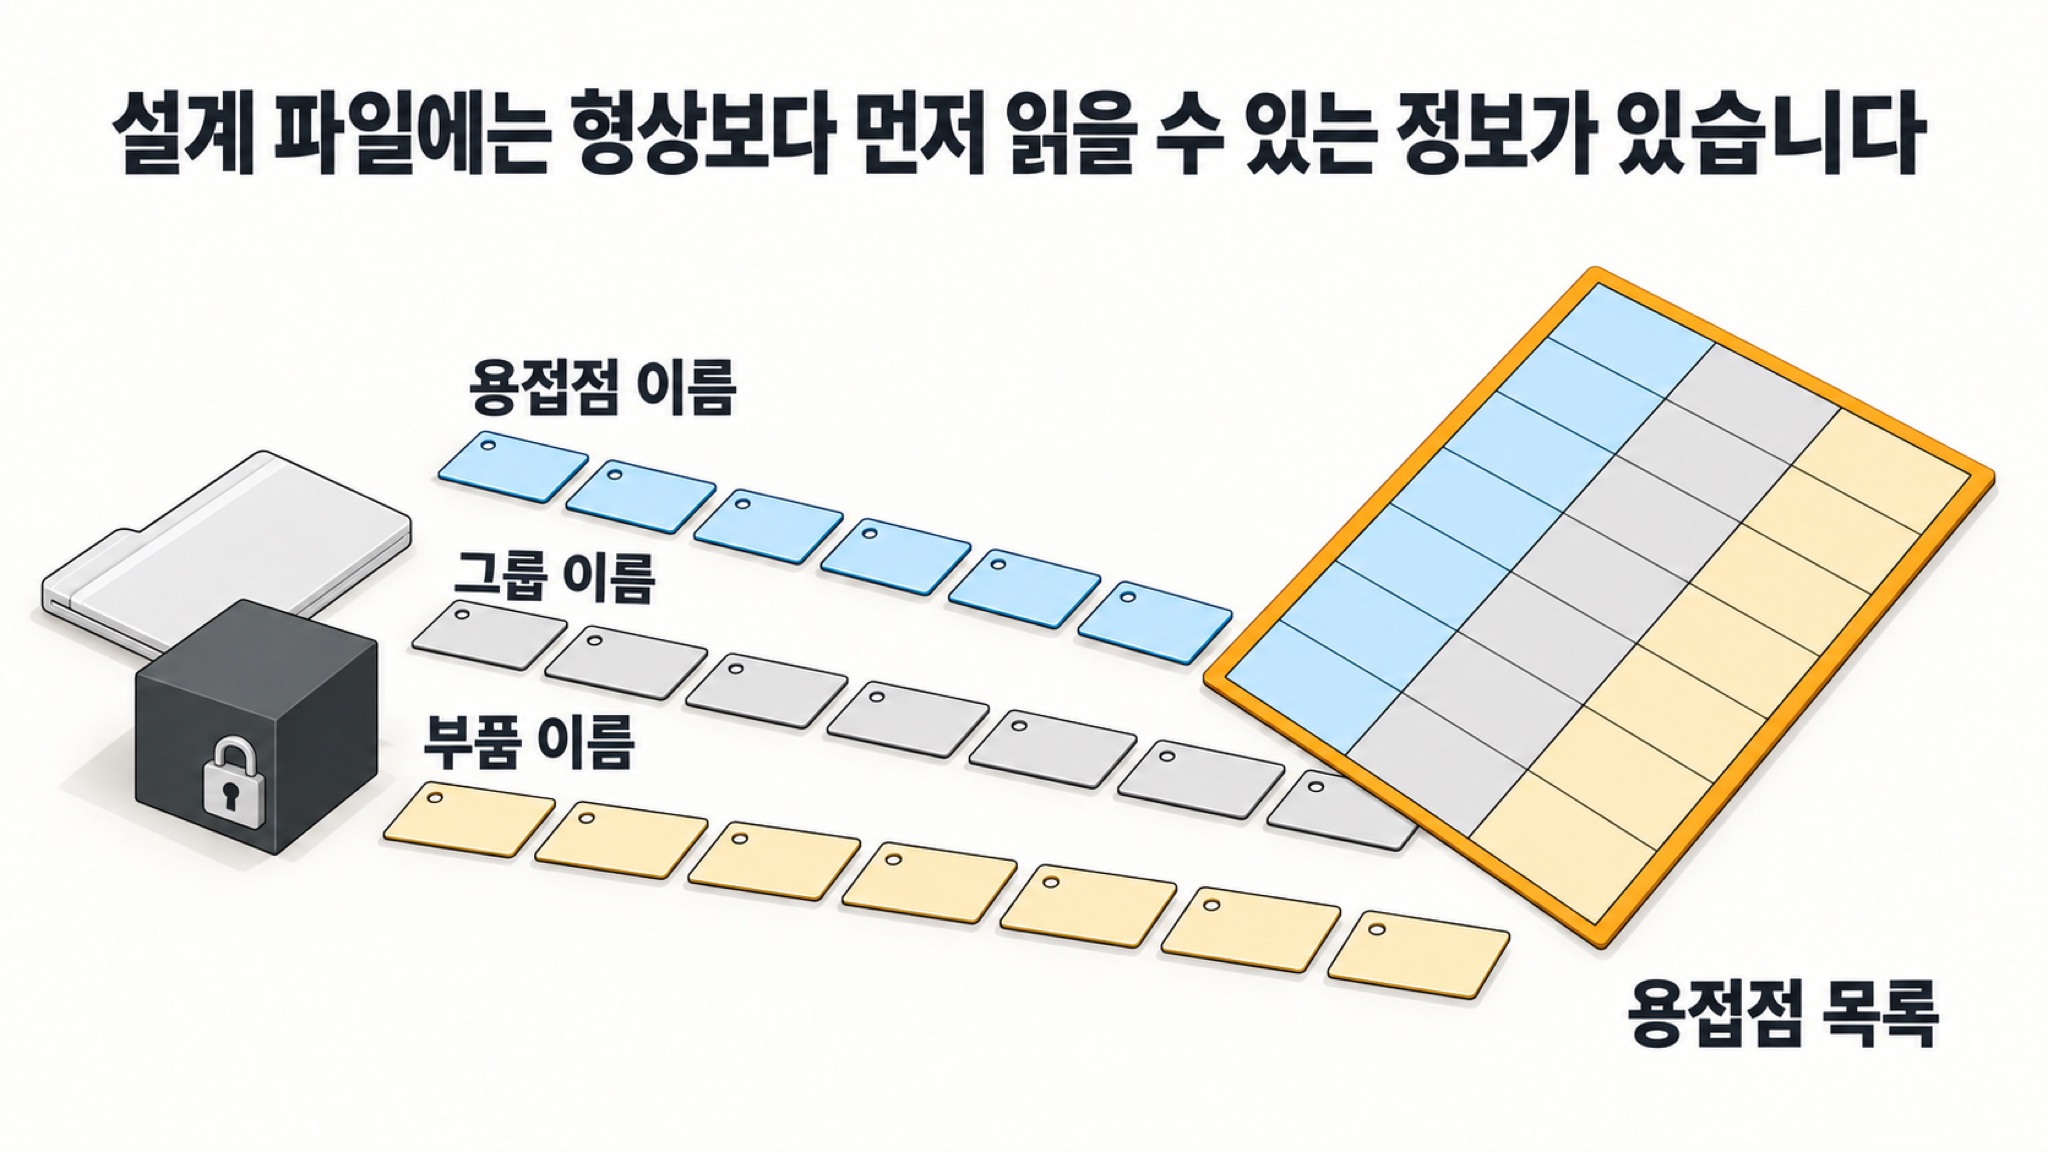
3D 설계 파일의 형상 데이터는 대부분 독점 형식이라, 전용 소프트웨어 없이는 열기 어렵습니다. 그런데 파일 안에는 형상과 별개로 설계자가 붙인 이름이 글자 그대로 남아 있습니다. 용접점 하나하나의 이름, 용접점을 묶은 그룹의 이름, 부품(바디)의 이름이 그렇습니다.
이 이름에는 규칙이 있습니다. 용접점 이름에는 구역·용접 종류·겹수·번호가 들어 있고, 그룹 이름에는 함께 붙는 부품 번호의 조합이, 부품 이름에는 재질과 두께가 들어 있습니다. 형상을 열지 않아도 "이 점은 어느 구역의 3겹 스폿 용접이고, 어떤 부품 셋을 한꺼번에 붙인다"까지는 알 수 있다는 뜻입니다.
이번 시험에서 이름만으로 읽은 것은 아래와 같습니다.
읽은 것 | 개수 | 읽은 곳 |
|---|---|---|
스폿 용접 | 약 1,460점 | 용접점 이름 |
플러그·CO2 용접 | 약 50곳 | 용접점 이름 |
3겹 이상 접합 | 400여 점 | 이름의 겹수 표기 |
부품(바디) | 110여 종 | 부품 이름 |
검산도 했습니다. 종류별 합계와 구역별 합계가 같은 1,500여 개로 맞았고, 이름이 겹치는 용접점은 0개였습니다. 한 구역에서는 좌우 한쪽에만 있는 그룹을 빼고 왼쪽·오른쪽 그룹별 점 수가 모두 일치했습니다. 이 단계에서 웨이스는 이름을 읽는 규칙을 정했고, AI는 그 규칙으로 1,500여 개 점을 빠짐없이 표로 옮겼습니다.
못 읽은 것도 분명합니다. 용접점의 3D 좌표, 접착제가 지나가는 위치, 로봇 건이 그 점에 닿는지는 이름에 없습니다. 부품 이름이 빠진 그룹 약 400점은 붙는 부품을 아직 판정하지 못했습니다. 이 값들은 형상을 중립 형식(STEP)으로 바꾼 뒤에 채웁니다.
3겹 접합이 공정 순서를 먼저 정합니다
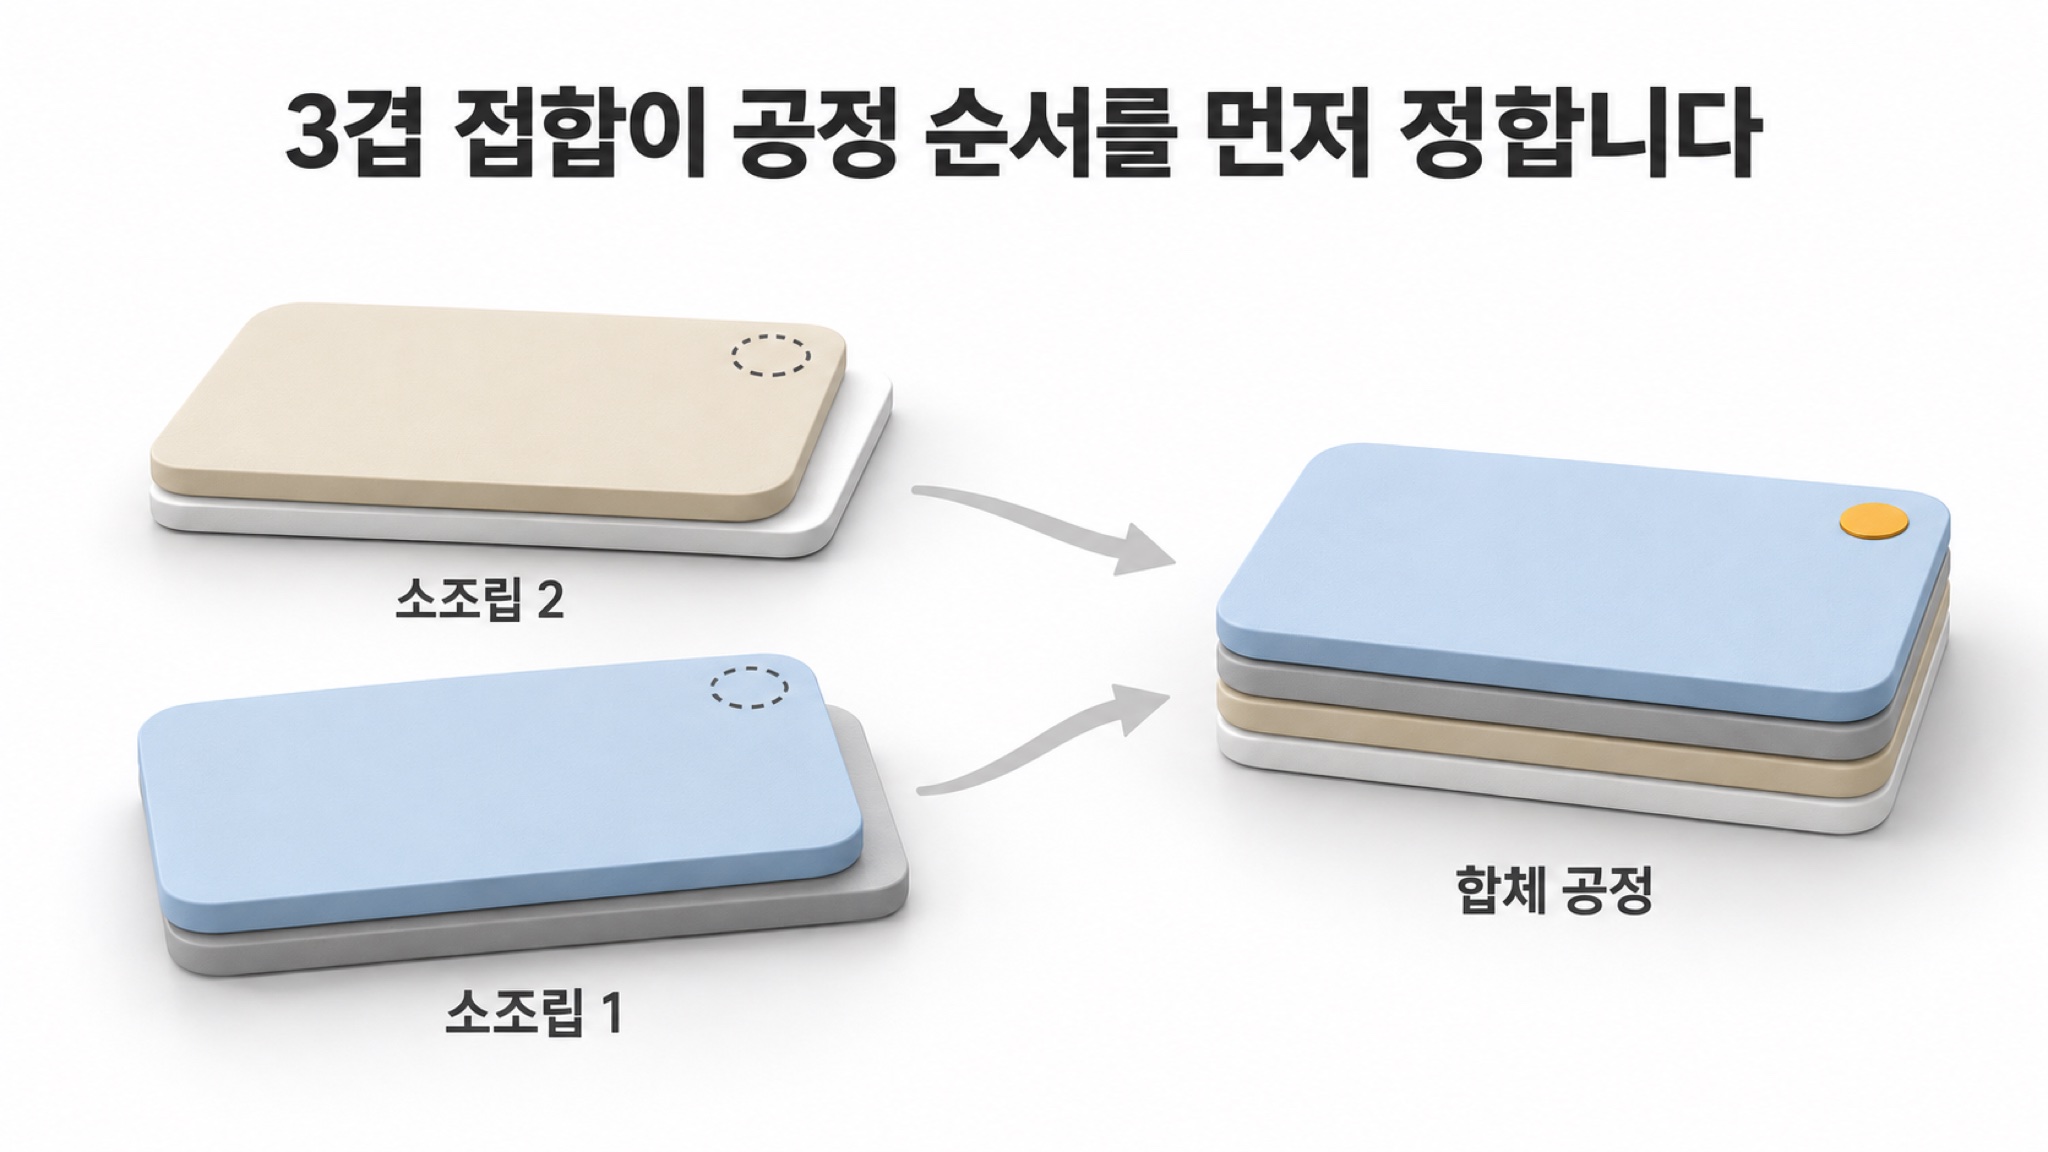
용접점 목록이 생기면 다음 질문은 "어느 공정에서 붙이는가"입니다. 여기서 쓸모 있는 제약이 하나 있습니다. 3겹·4겹 접합은 그 부품이 모두 한자리에 있어야 용접할 수 있습니다. 부품 A·B·C를 한 점으로 붙여야 한다면, A와 B가 따로 소조립되고 있는 동안에는 그 점을 용접할 수 없습니다.
공정 후보는 두 가지로 만들었습니다. 설계자가 이미 그룹 번호로 순서를 적어 둔 구역은 그 순서를 후보로 썼고, 순서가 없는 구역에는 규칙을 세웠습니다. 설계 트리에서 중심이 되는 부품 묶음을 소조립의 출발점으로 두고, 각 접합을 "그 부품이 모두 들어와 있는 가장 이른 공정"에 넣습니다. 4겹 접합 하나가 두 소조립이 먼저 합쳐져야 한다는 것을 알려 주면, 그 합체 공정이 자연스럽게 생깁니다. 이 구역에서 순서를 정한 것은 사람이 아니라 접합 조합입니다.
이렇게 나온 공정 후보는 모두 18개였고, 그중 6개가 접합 규칙으로 정해졌습니다. 같은 틀에서 바로 보이는 것도 있었습니다.
한 공정에 몰린 타점 — 한 공정에 120점이 넘게 몰린 곳은 가용접 공정과 리스폿 공정으로 나누는 안이 자연스럽습니다.
3겹이 몰린 공정 — 20점 중 19점이 3겹인 공정은 판 두께 합과 건 용량부터 확인할 대상입니다.
초고강도 강판이 낀 점 — 핫스탬핑 강판이 낀 점은 용접 조건을 따로 관리해야 합니다.
공정마다 로봇 대수도 같은 틀에서 계산했습니다. 가정은 좌우 한 쌍 기준 공정 시간 60초(부품 1개 기준 30초) 중 투입·취출 15초, 스폿 1점 3초(이동 포함)입니다. 이 가정이면 로봇 1대가 공정당 15점을 맡습니다. 실제 라인 속도와 건 사양을 받으면 같은 표가 그대로 다시 계산됩니다.
가상 라인에서 사이클 타임을 확인했습니다
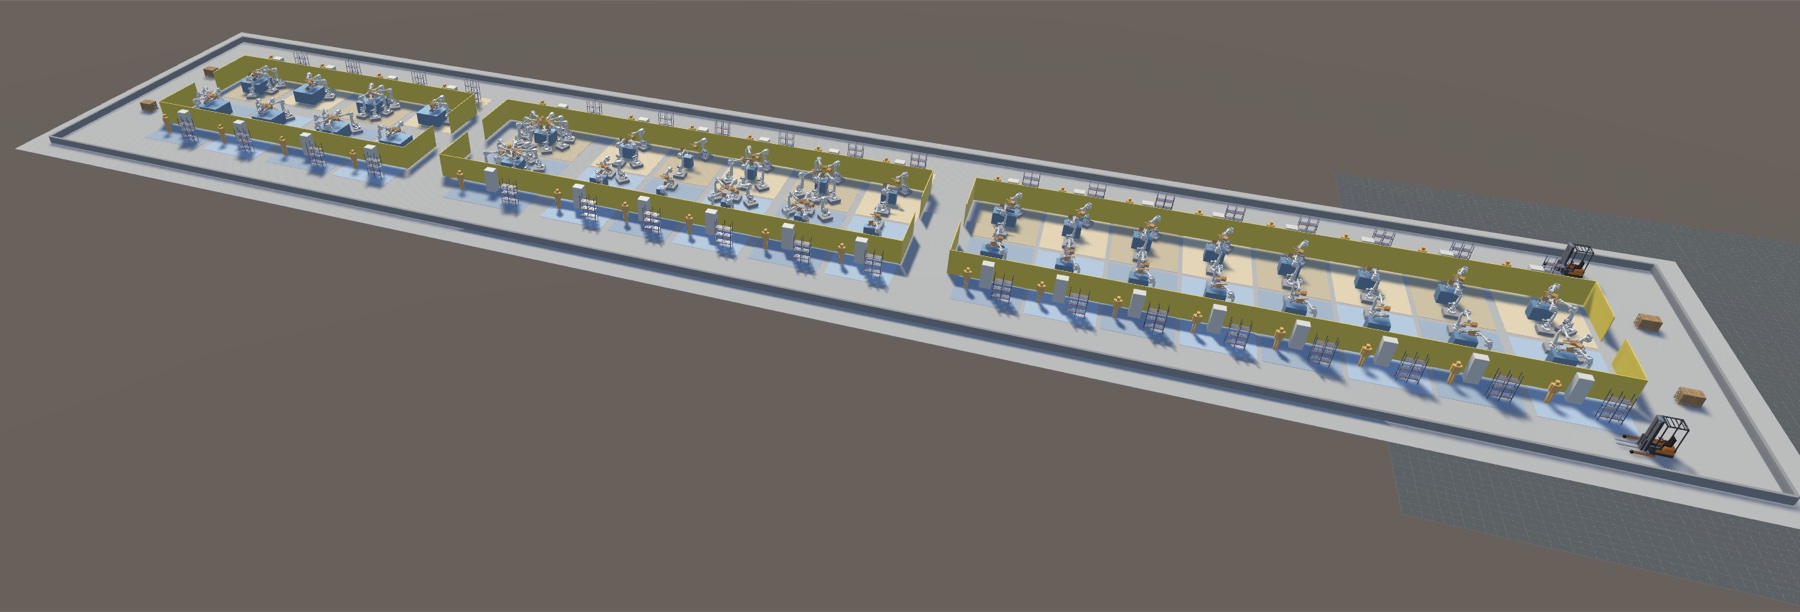
공정 후보 18개를 VEXPLOR의 라인 시뮬레이터에 올렸습니다. 공정마다 좌·우 트윈 지그를 두고, 지그 양쪽에 스폿 로봇을 배치해 로봇 100여 대짜리 직선 라인을 만들었습니다. 펜스·통로·부품 랙까지 넣으니 공장 크기가 가로 124m, 세로 24m로 나왔습니다.
시뮬레이션에서 가장 먼저 배운 것은 짧게 돌린 시뮬레이션은 긴 라인을 실제보다 훨씬 느리게 보이게 한다는 점입니다.
돌린 길이 | 실효 사이클 | 읽는 법 |
|---|---|---|
20사이클 | 120초 | 채움 구간이 지배 |
100사이클 | 35초 | 아직 수렴 중 |
400사이클 | 31초 | 목표 30초에 수렴 |
첫 부품이 18개 공정을 모두 지나는 데 약 16분이 걸립니다. 20사이클만 돌리면 그 16분이 평균을 끌어올려, 목표 30초짜리 라인이 120초짜리로 보입니다. 400사이클까지 돌리고 나서야 공정 시간 설계대로 30초 근처에 붙었습니다. 라인이 길수록 "몇 사이클을 돌렸는가"부터 확인해야 하는 이유입니다.
공정 36곳(18개 공정 × 좌우)의 공정 시간은 모두 60초 이하였습니다. 스폿 용접은 전부 공정에 배치했고, 플러그·CO2 용접 50곳 가까이는 위치가 필요해 아직 공정에 넣지 않았습니다. 반대로 아직 못 본 것도 적어 둡니다. 라인 전체에서 로봇 건이 각 용접점에 실제로 닿는지는 좌표가 들어와야 볼 수 있습니다.
같은 18개 공정을 흐름만 바꿔 한 번 더 계산했습니다. 18개 공정을 한 줄로 이은 모형과, 소조립 라인이 최종 접합으로 합류하는 모형입니다. 공정 시간은 앞의 가정치를 그대로 썼고, 용접 순서는 아직 넣지 않은 계산입니다.
흐름 | 정상 상태 사이클 | 투입부터 완성까지 |
|---|---|---|
한 줄 모형 | 30초/부품 | 약 1,220초 |
합류 모형 | 30초/부품 | 약 770초 |
두 모형 모두 목표 30초 안에 들었지만, 투입부터 완성까지 걸리는 시간은 합류 모형이 약 37% 짧았습니다(합류 모형은 가장 긴 경로 기준). 같은 판정법으로 병목을 표시하면 한 줄 모형은 1곳, 합류 모형은 3곳이 잡혔습니다. 사이클만 보면 같은 라인이지만, 체류 시간과 병목 표시는 흐름 모형에 따라 다르게 나옵니다. 합류 모형은 합류 지점 하나를 추정했고 합류 대기 손실을 넣지 않아 낙관 쪽 값입니다.
용접 순서는 경험이 아니라 계산으로 찾아야 합니다
라인 단위가 끝나면 공정 하나 안으로 들어갑니다. 지그 위에 부품을 어떤 순서로 올리고, 로봇 5대가 70여 개 점을 어떤 순서로 나눠 용접할지가 용접 순서 문제입니다. 이 순서는 흔히 경험 많은 생산기술 담당자가 정하고, 시험 생산을 해 보며 고칩니다.
웨이스는 이 순서를 계산으로 찾는 작업을 진행하고 있습니다. 제약을 식으로 적고, 탐색기가 가능한 조합을 훑게 합니다. 아직 확정한 순서는 없습니다.
건 접근 — 로봇 건이 그 점에 닿는가, 지그 클램프와 부딪히지 않는가
가용접 조건 — 부품 쌍마다 형상을 잡아 줄 가용접점이 최소 몇 개 있어야 하는가
투입 순서 — 부품을 올리는 순서가 건 접근을 막지 않는가
사이클 — 로봇별 타점 배분이 공정 시간 안에 드는가
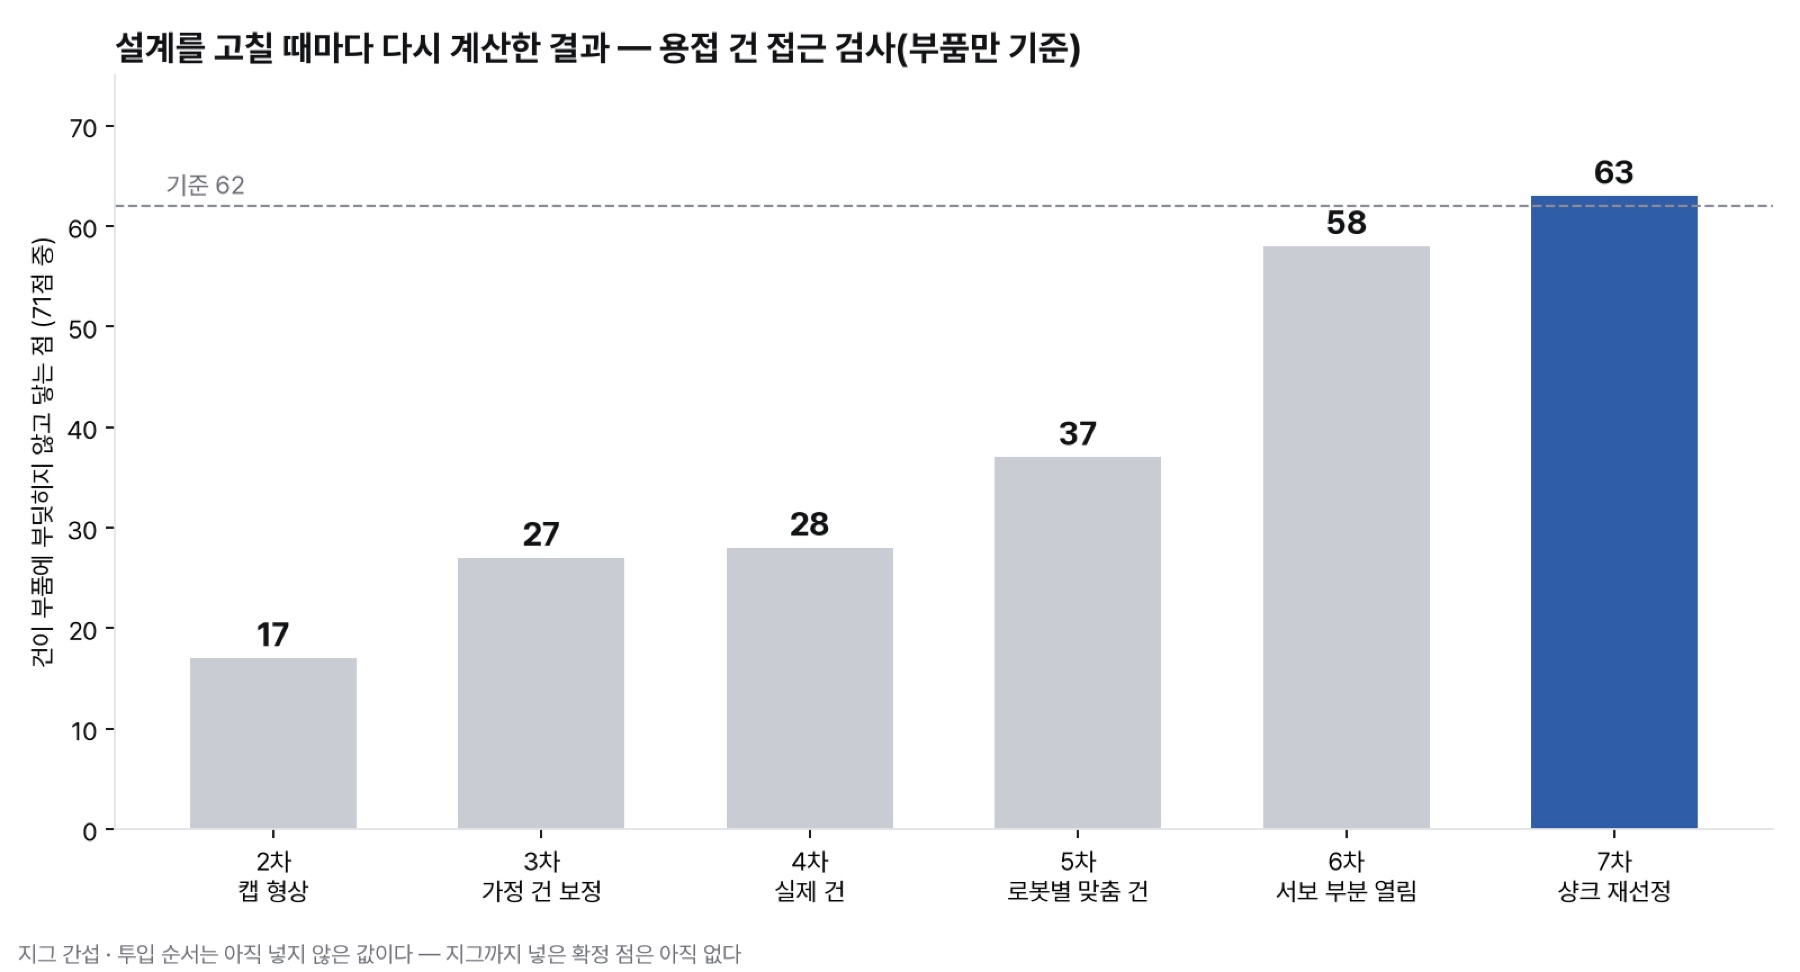
시험 셀 하나의 사내 지그 설계안(만들지 않은 검토안)에서 먼저 건 접근부터 계산했습니다. 건 캡 형상, 실제 건 적용, 로봇별 건 맞춤, 서보 건 부분 열림, 건 샹크를 차례로 바꾸며 설계안 일곱 개를 계산했고, 1차 설계안은 지그까지 넣고 잰 값이라 따로 두고, 같은 기준(부품만)으로 비교하면 로봇 건이 부품과 부딪히지 않고 닿는 점은 2차 17점, 가정 건을 보정한 3차 27점, 실제 건을 넣은 4차 28점, 5차 37점, 6차 58점을 거쳐 7차에서 63점(용접점 71점 중)이 되어 기준 62점을 넘었습니다. 다만 지그 클램프와의 간섭과 부품 투입 순서는 아직 풀리지 않아, 이 설계안 그대로 확정한 점은 아직 없습니다. 설계를 고칠 때마다 다음에 손댈 곳을 계산 결과가 정해 주었습니다.
이렇게 풀면 좋은 점이 하나 더 있습니다. 계산은 "이 조건으로는 답이 없다"를 지그를 만들기 전에 먼저 알려 줍니다. 이번 시험에서도 가용접 조건을 가장 엄격하게 읽었더니, 어떤 부품 쌍은 후보점이 1개뿐이라 최소 2점 조건을 채울 수 없다는 것이 탐색 단계에서 드러났습니다. 철판을 자르기 전에, 조건을 어떻게 다시 읽을지(예: 3겹 묶음을 한 번에 잡는 해석)부터 판단할 수 있게 됐습니다.
경험은 여전히 필요합니다. 다만 쓰이는 곳이 바뀝니다. 순서를 하나 정해 주는 대신, 어떤 제약을 넣을지와 계산이 내놓은 후보 중 무엇이 현장에서 맞는지를 판단하는 데 쓰입니다.
지금 할 수 있는 것과 아직 아닌 것
이번 시험을 기준으로 나누면 이렇습니다.
단계 | 지금 | 필요한 입력 |
|---|---|---|
용접점 목록화 | 됨 | 설계 파일 |
공정 후보·로봇 대수 | 됨(가정치) | 라인 속도·건 사양 |
라인 사이클 확인 | 됨(가정치) | 실제 공정 시간 |
건 도달·용접 순서 | 진행 중 | 용접점 좌표 |
공정 설계에 AI를 쓴다는 말은 흔히 "AI가 정답을 낸다"로 들립니다. 이번 시험에서 확인한 것은 그보다 현실적입니다. 설계 파일에 이미 있는 정보를 정한 규칙대로 빠짐없이 읽어 내고, 접합 조합이 강제하는 순서를 규칙으로 바꾸고, 라인과 공정을 가상에서 먼저 시뮬레이션해 숫자로 확인하는 것입니다. 공정 설계의 질문이 "누가 정하는가"에서 "어떤 제약으로 계산했는가"로 바뀝니다.
이 글을 한 장으로 요약하면 이렇습니다.
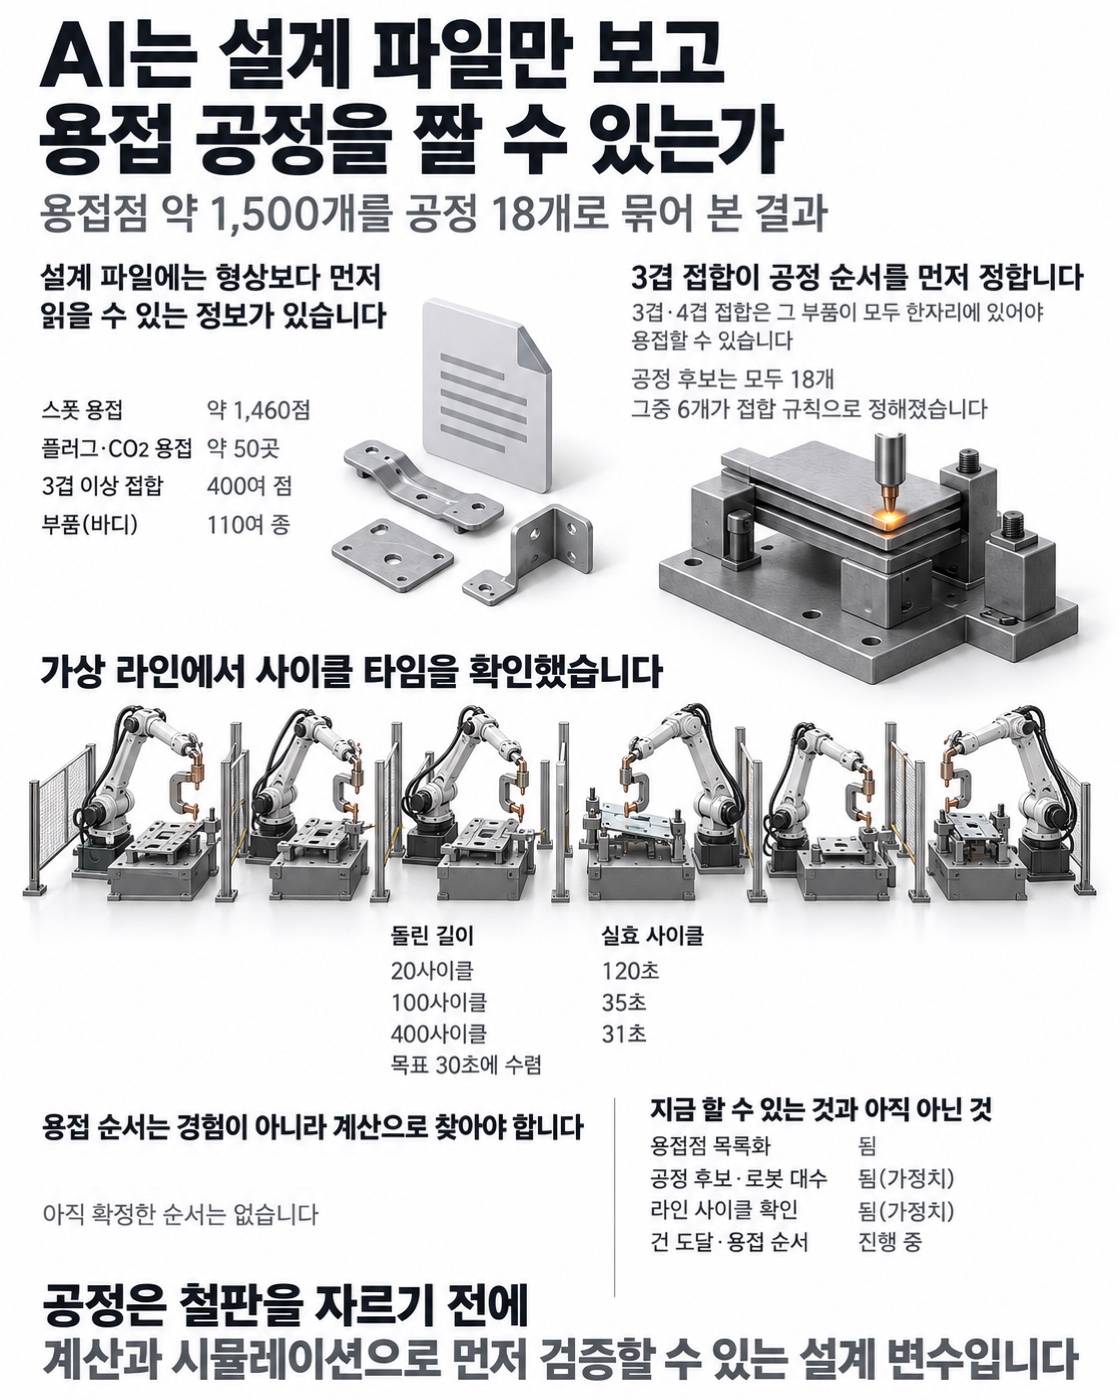
공정은 철판을 자르기 전에 계산과 시뮬레이션으로 먼저 검증할 수 있는 설계 변수입니다.
WACE(웨이스)는 공장이 스스로 판단하고 멈추지 않게 하는 제조 AI 운영체제 VEXPLOR를 만드는 회사다.