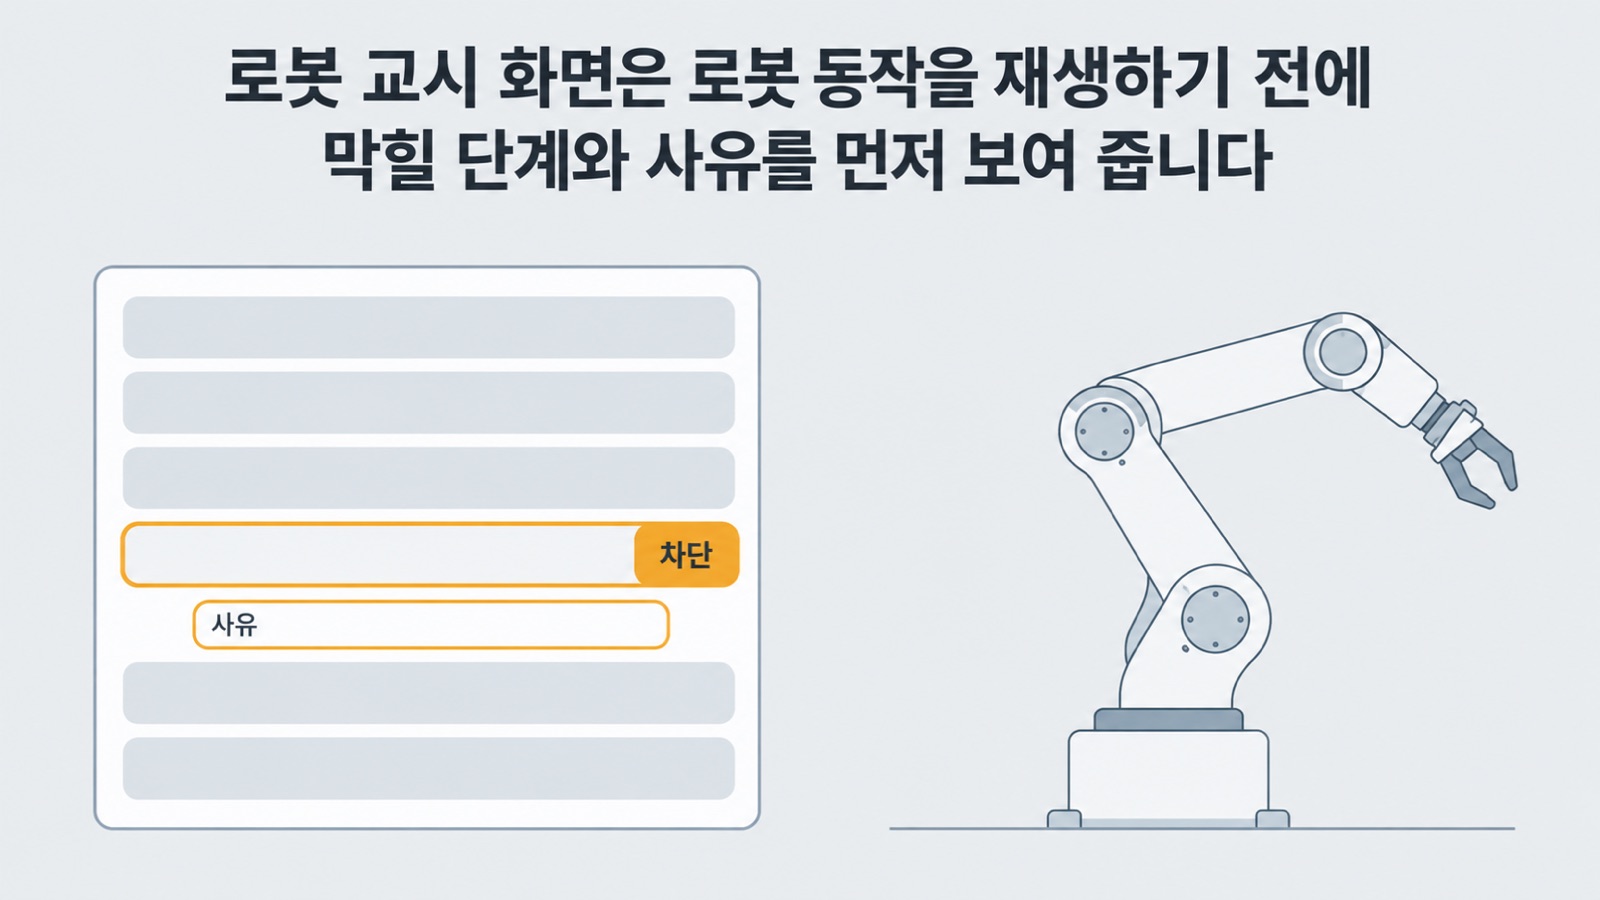
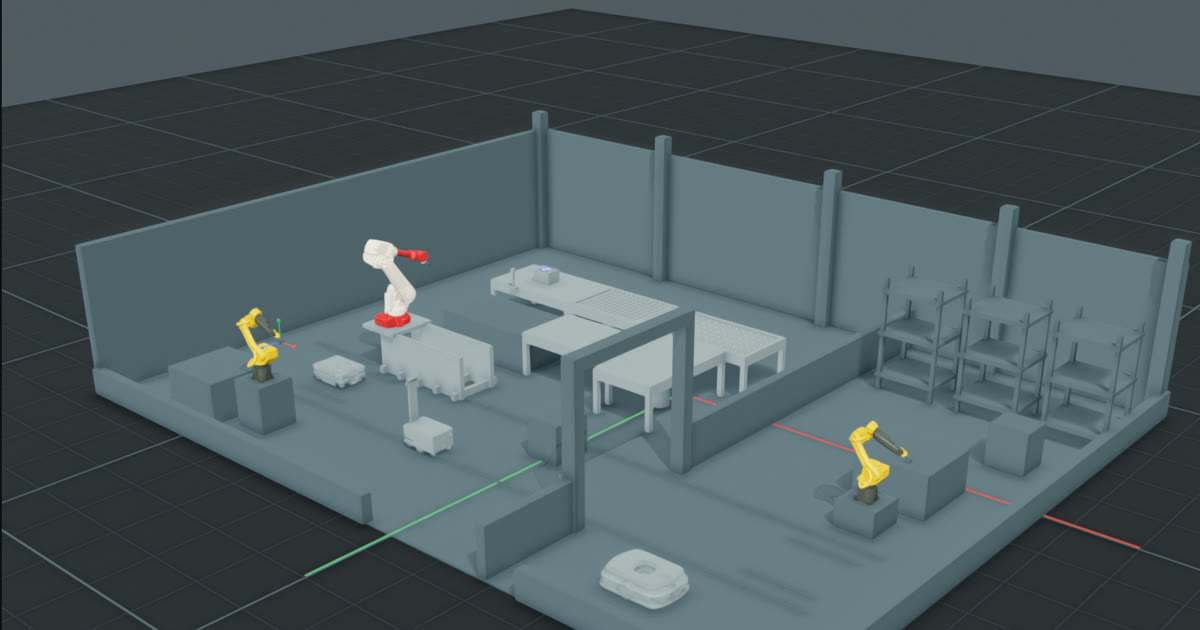
VEXPLOR Vision 2의 로봇 교시 화면은 로봇 동작을 재생하기 전에 막힐 단계와 사유를 먼저 보여 줍니다
산업용 6관절 로봇 12종에 직선 이동을 20개씩, 모두 240건 계획했더니 정상은 114건이었습니다. 60건에는 경고가 붙었고 66건은 차단됐습니다. 웨이스가 개발 중인 로봇 교시 화면의 계획 · 점검 계산으로 자체 시험한 값이고, 실물 로봇이 아니라 시뮬레이션에서 나온 결과입니다.
이 태그가 붙은 글 · 모두 10편
산업용 6관절 로봇 12종에 직선 이동을 20개씩, 모두 240건 계획했더니 정상은 114건이었습니다. 60건에는 경고가 붙었고 66건은 차단됐습니다. 웨이스가 개발 중인 로봇 교시 화면의 계획 · 점검 계산으로 자체 시험한 값이고, 실물 로봇이 아니라 시뮬레이션에서 나온 결과입니다.
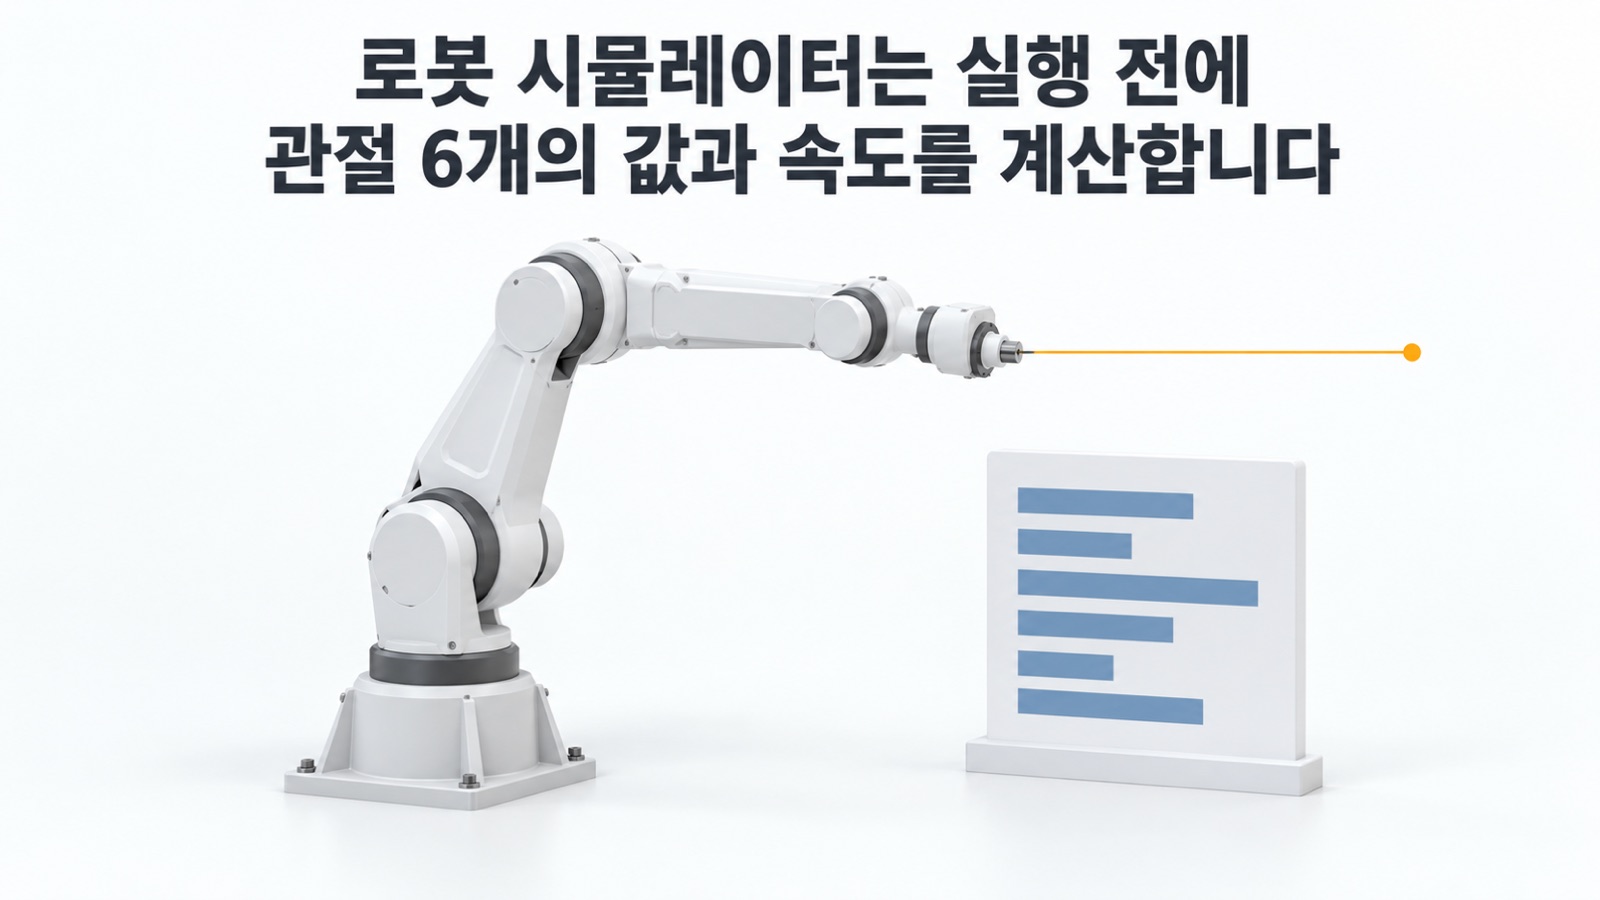
로봇 시뮬레이터가 실행 전 점검에서 미리 계산하는 것은 공구 끝이 지나가는 선이 아닙니다. 시뮬레이터는 그 선을 따라갈 때 관절 6개가 시각마다 어떤 값과 어떤 속도를 내는지를 계산합니다. 화면에서 공구 끝이 목표점에 닿는 것만 보고 실행하면, 관절이 교시한 값과 다른 자세로 끝나는 동작이나 한 관절이 속도 한계를 몇…
공장 설비를 실제로 움직이는 것은 PLC라고 부르는 제어기입니다. 컨베이어를 언제 세우고 실린더를 언제 내릴지는 이 제어기 안의 프로그램이 정하고, 그 프로그램은 IEC 61131-3이라는 국제 표준이 정한 언어로 쓰입니다. 그중 현장에서 가장 많이 쓰이는 것이 전기 회로도처럼 생긴 래더 다이어그램입니다.
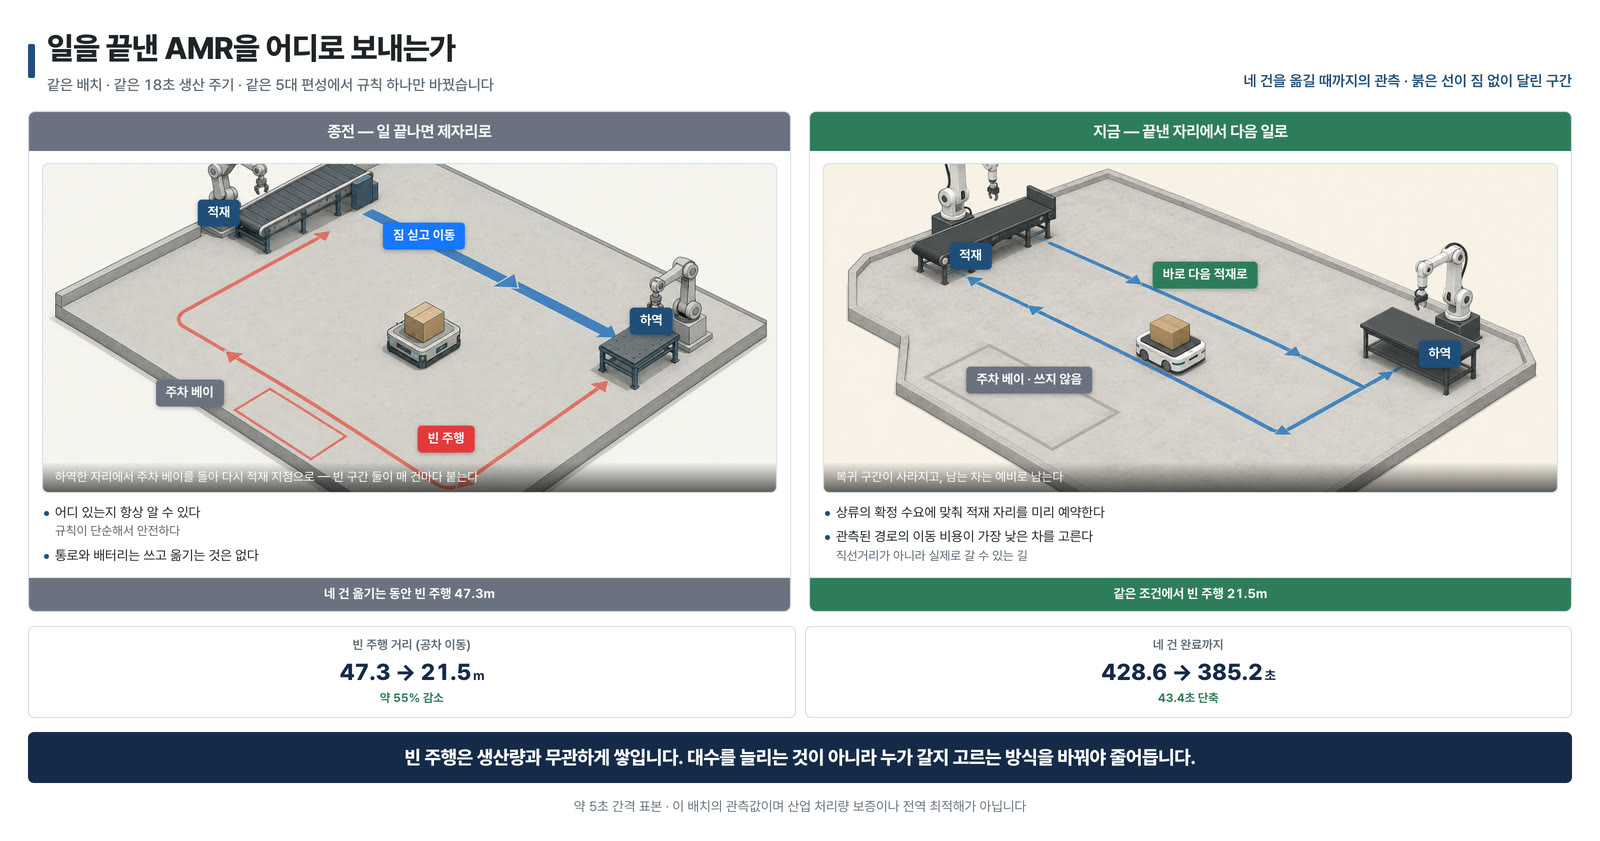
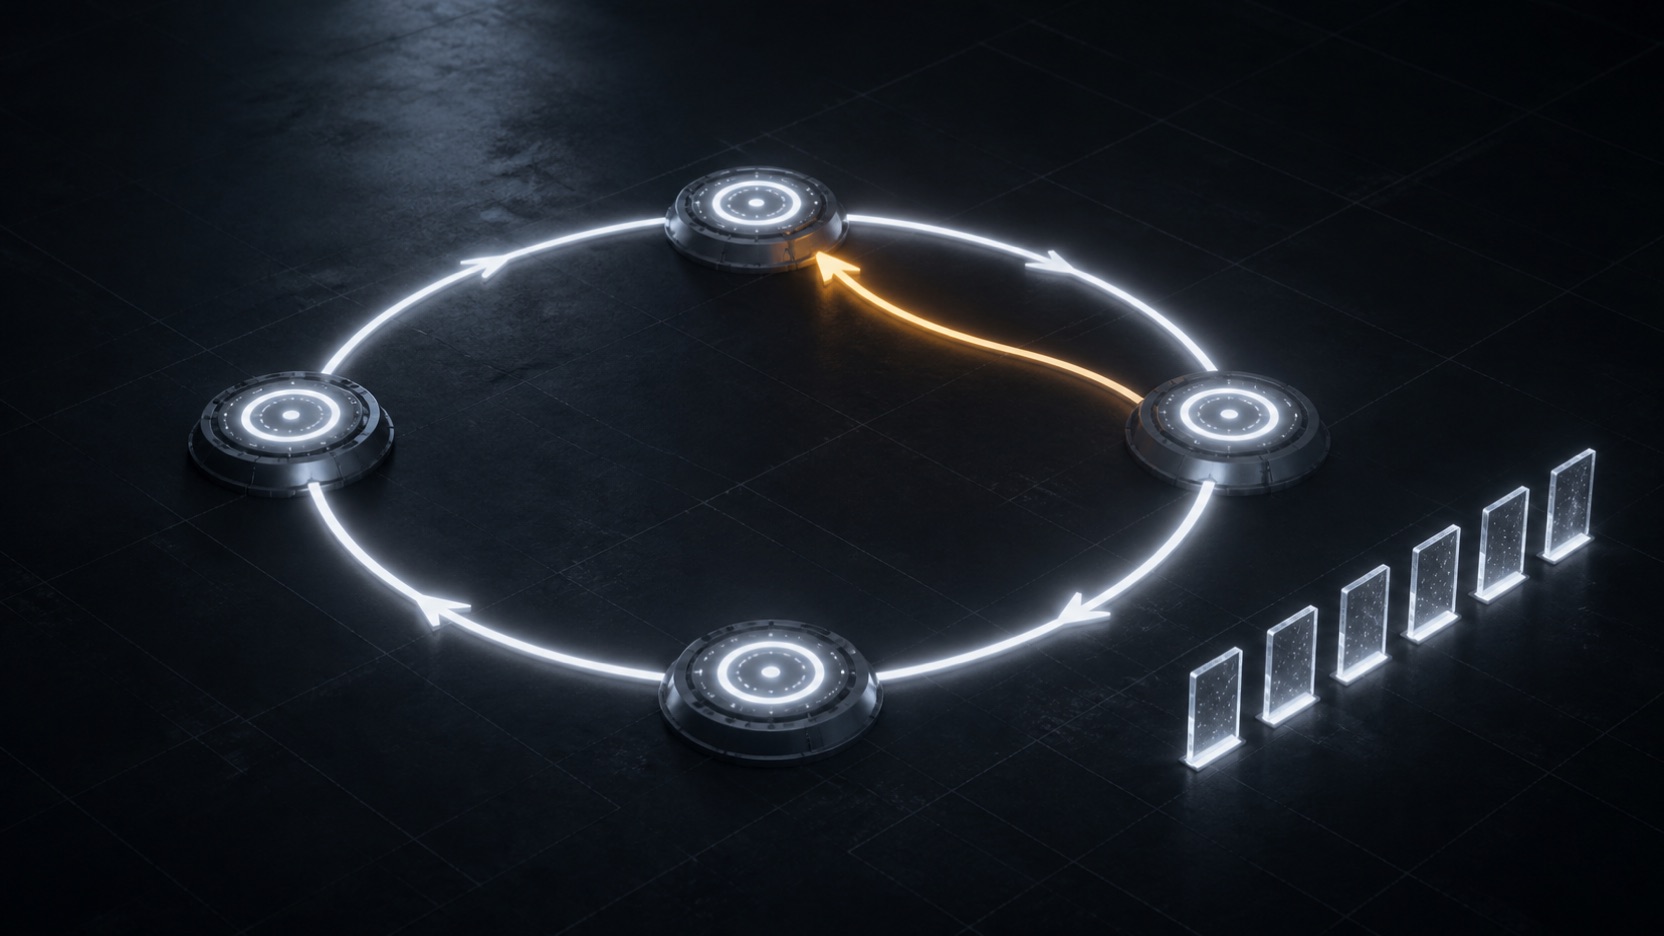
공장에서 설비 한 대의 성능을 올리는 일은 대개 그 설비 안에서 끝납니다. 프레스를 빠르게 하면 프레스가 빨라집니다. 옆 설비에 물어볼 것이 없습니다. 운반은 그렇지 않습니다. AMR 한 대를 빠르게 해도 라인은 그만큼 빨라지지 않습니다.
저희가 만드는 공장 시뮬레이터를 462초 돌렸습니다. 생산 지시가 26번 나갔고, 10개가 라인에 들어갔고, 4개는 로봇이 집어 AMR에 싣고 건너편 로봇이 내려놓는 데까지 갔습니다. 접촉을 9,243번 재는 동안 AMR이 벽이나 다른 AMR에 닿은 횟수는 0이었습니다.
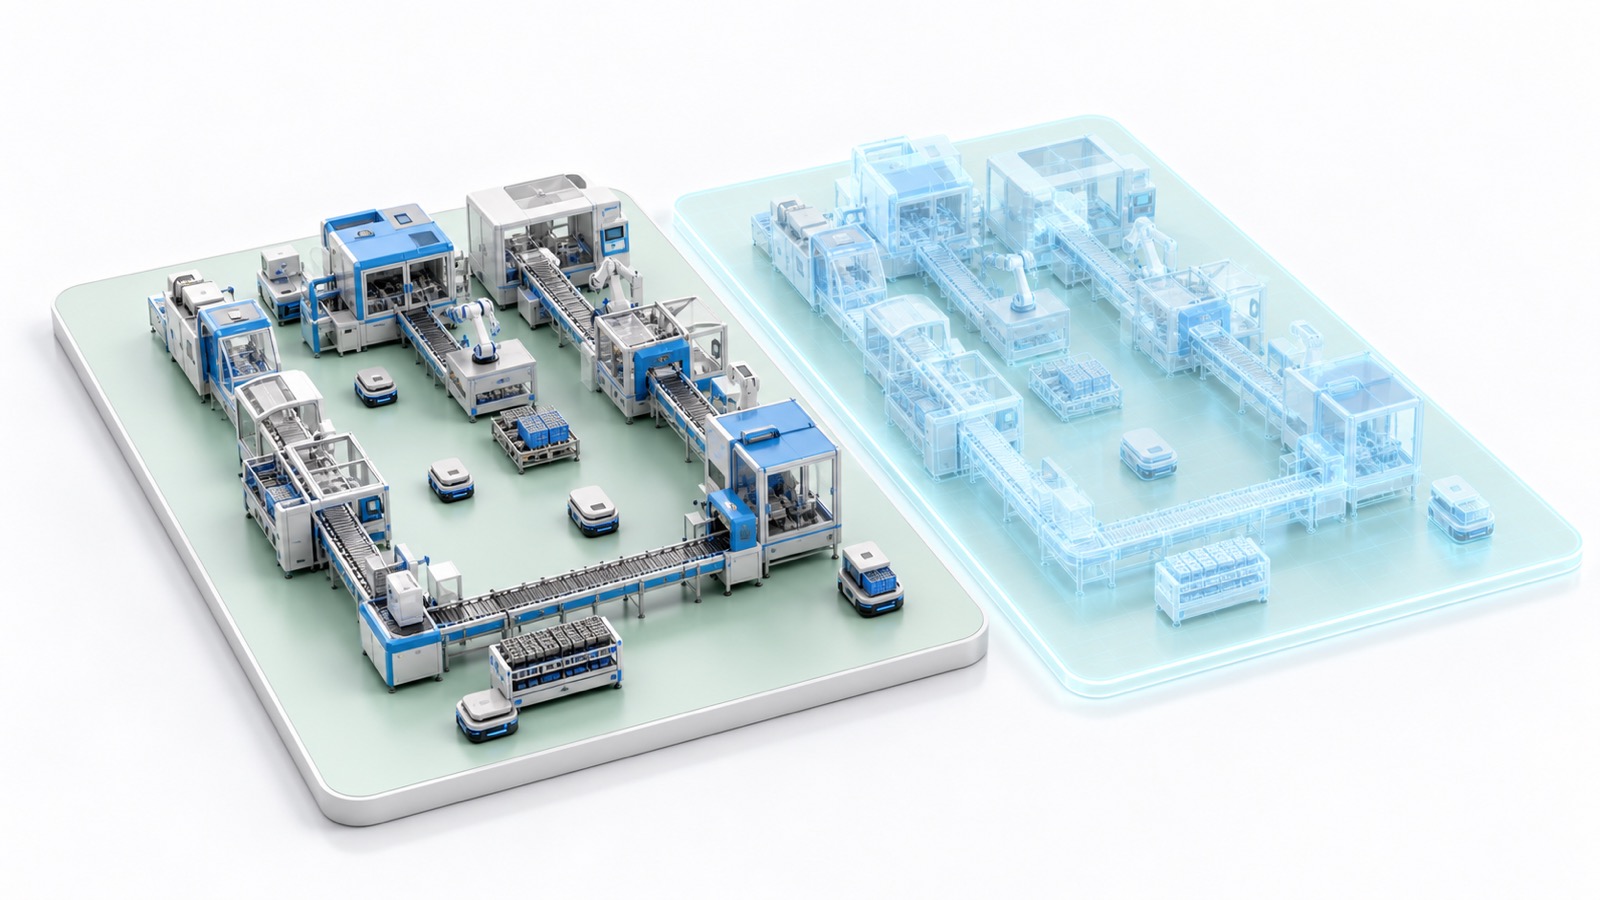
디지털트윈 뜻은 실물 설비나 공정과 짝을 이루고, 둘 사이에 데이터가 오가는 디지털 모델입니다. 제조 분야에서는 국제표준 ISO 23247이 이 기준을 담고 있어서, 실물의 상태가 모델로 들어오고 모델이 계산한 결과가 현장으로 나갈 수 있어야 디지털트윈으로 봅니다.
설비 수십 대가 맞물려 돌아가는 생산 라인을 3D로 재현하는 시뮬레이터를, 밤새 사람 없이 15라운드 돌렸습니다. 빌드 → 검증 → 수정 → 릴리스를 한 묶음으로 두고 그 묶음을 반복하게 한 것입니다. 아침에 결과를 열어 봤습니다.
소프트웨어는 배포하기 전에 테스트 서버에서 돌려 봅니다. 그런데 수십억이 들어가는 공장은, 대부분 지어 보기 전에 테스트할 방법이 없습니다. 라인 배치가 맞는지, 설비 능력이 충분한지, 버퍼를 어디에 둬야 하는지 — 경험 많은 분들의 감과 업체의 말을 믿고 결정하고, 틀렸다는 것은…
며칠 전 저희 데모 공장 트윈을 보던 대표가 물었습니다. "이게 완전한 자동 시뮬레이션 공장이 된 건가?"
데모를 켜면 모니터 한가운데에 공장이 통째로 떠 있습니다. 설비가 줄지어 서 있고, 조명도 그럴듯하고, 카메라를 돌리면 라인 사이사이가 다 보입니다. 처음 보는 분들은 보통 "오, 멋있다" 하고 한마디 하시죠. 그런데 현장을 좀 아는 분은 거기서 멈추지 않습니다. 화면을 한참 보다가 옆에 있는 실제 라인을 슬쩍 보고…